タグ: ICT

  • LoRaWAN×Beaver IoTで罠監視システムを試作してみました

    今回は、近々販売開始を予定しているMilesight製LoRaWANゲートウェイ「UG56」の動作検証の一環として、実際の利用シーンを想定し、箱罠の監視システムを試作しました。

    複数の罠をまとめて監視する構成を想定し、マグネット接点センサー、LoRaWANゲートウェイ、IoTプラットフォームを組み合わせています。
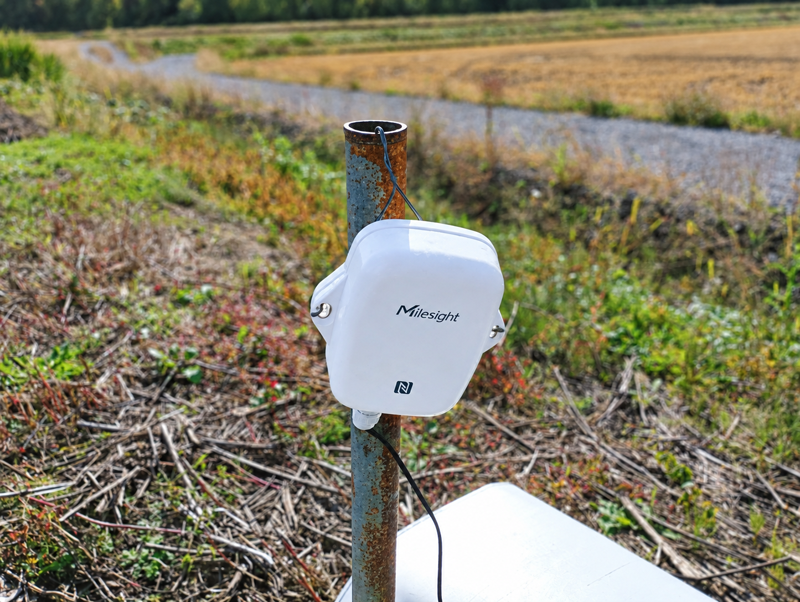
     

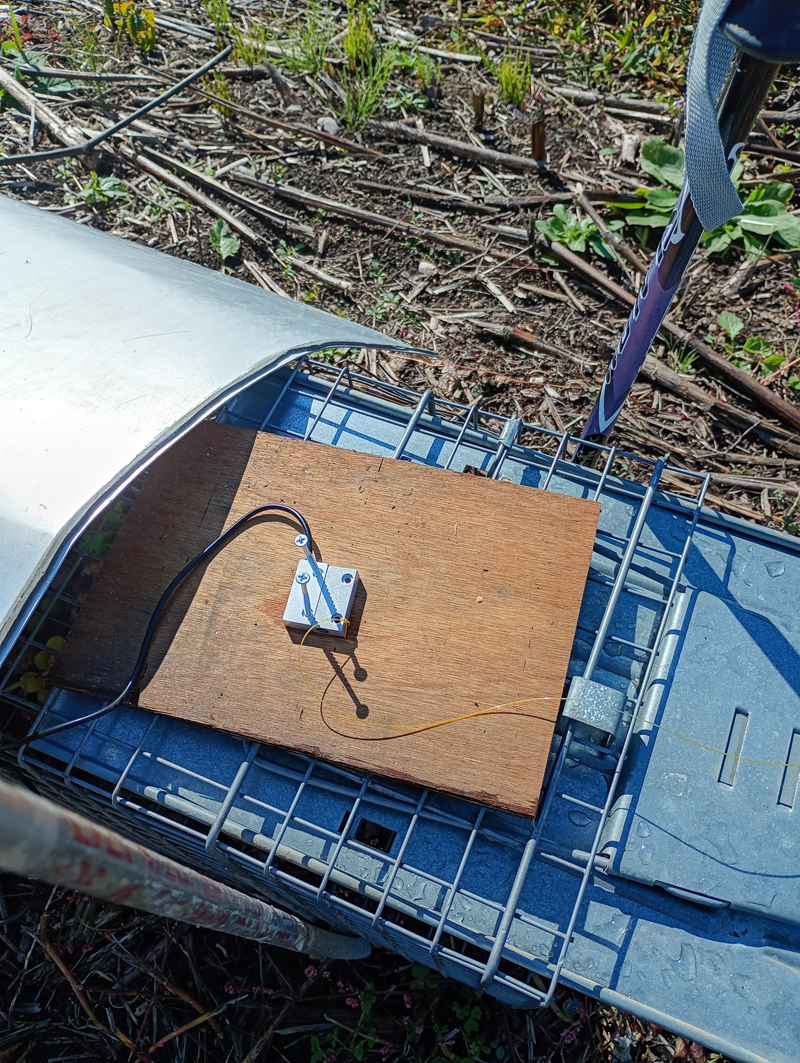
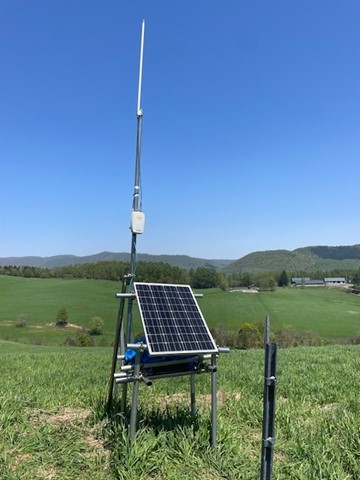
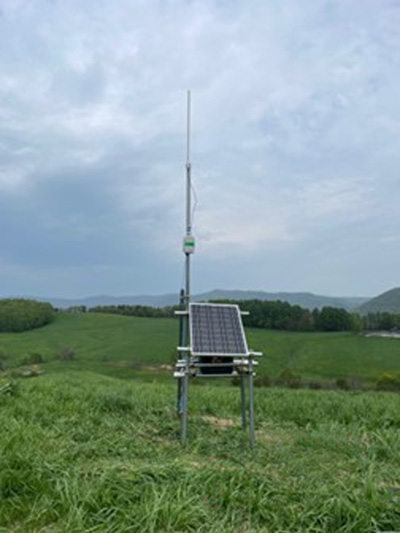
    図1: 畑に設置した罠監視センサー


    今回の構成


    今回使用した機器・ソフトウェアは以下のとおりです。

    • LoRaWANゲートウェイ:Milesight UG56
    • マグネット接点センサー:Milesight EM300-MCS
    • IoTプラットフォーム:Beaver IoT

    システム全体の構成は次のようになります。
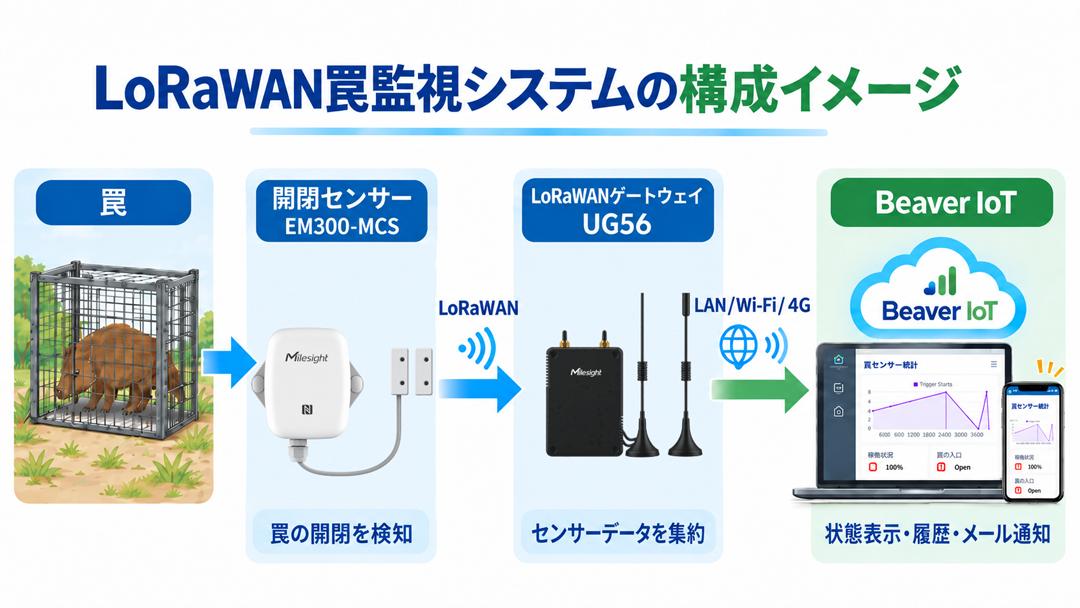
     

    図2: 今回検証したLoRaWAN罠監視システムの構成


    EM300-MCSにはSIMカードを搭載せず、LoRaWANを利用してUG56へデータを送信します。UG56は、LAN、Wi-Fi、4Gをバックホールとして利用できます。そのため、有線LANを用意できる場所だけでなく、Wi-Fi環境や4G回線しか利用できない場所でも構成できます。

    4Gをバックホールとして利用する場合も、各罠にSIMを用意するのではなく、UG56側の通信回線に複数のセンサーを集約できます。複数の罠を同じエリア内で監視する場合に、LoRaWANの特徴を生かせる構成です。
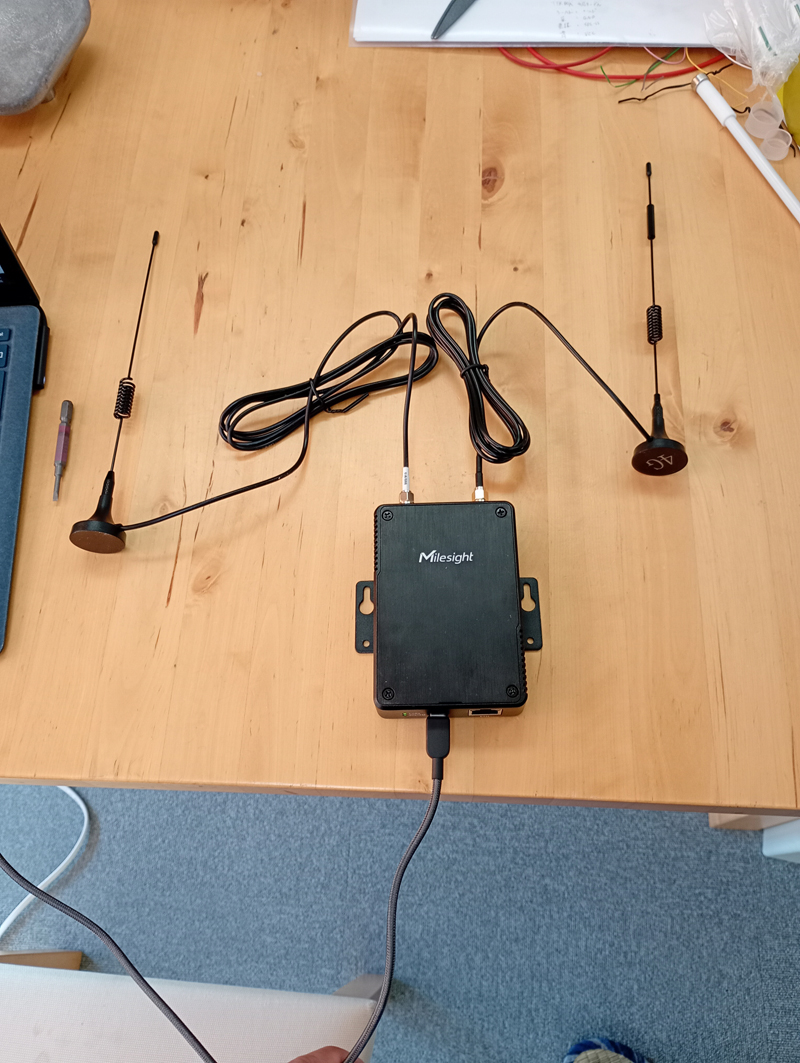
     

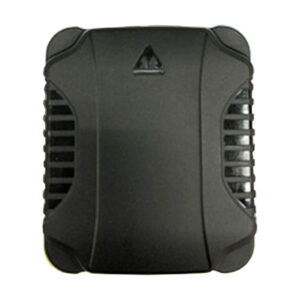
    図3: 検証に使用したMilesight UG56


    EM300-MCSで罠の作動を検知


    罠の状態を検知するために、MilesightのEM300-MCSを使用しました。EM300-MCSはマグネット式の接点センサーで、本体とマグネットの距離によって状態を検知します。

    • センサーとマグネットが近い:Close
    • センサーとマグネットが離れる:Open

    今回は、センサー本体とマグネットを罠の作動部分に取り付けました。罠を仕掛けている状態ではセンサーとマグネットが近く、罠が作動するとマグネットがセンサーから離れるようにしています。
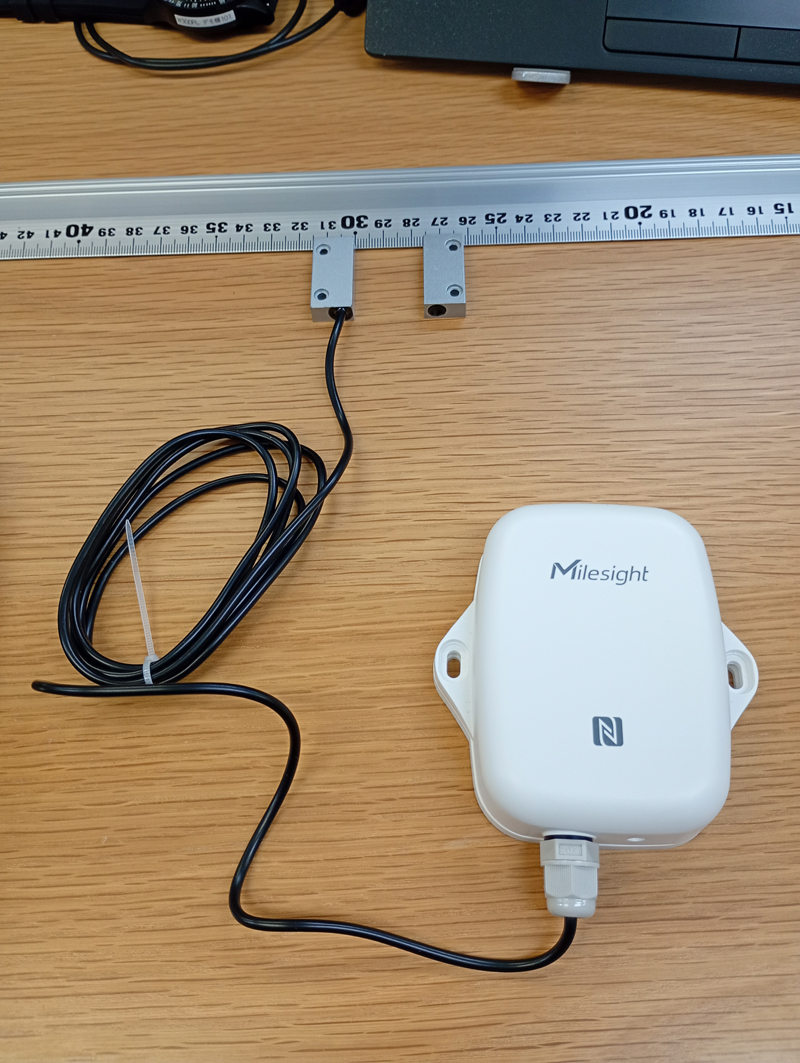


    図4: Milesight EM300-MCSとマグネット


    センサーのOpen / CloseをBeaver IoTで変換


    ここで、センサーが返す状態と、実際の罠の状態が一致しないという問題が生じます。

    EM300-MCSでは、マグネットが近いとClose、離れるとOpenになります。しかし今回の取り付け方法では、罠を仕掛けているときは入口が開いており、罠が作動すると入口が閉じます。つまり、罠の状態としては次のように読み替える必要があります。


    状態 EM300-MCS 実際の罠
    罠を仕掛けている  Close 入口:開
    罠が作動した  Open 入口:閉


    そこでBeaver IoTのWorkflowを利用し、取得したデータを罠の状態に合わせて変換します。この変換は、EM300-MCSがCloseの場合もOpenの場合も行い、Beaver IoT上ではセンサー固有のOpen / Closeではなく、実際の罠の状態として確認できるようにします。


    罠が閉じたらメールで通知


    今回は状態を表示するだけでなく、罠が作動した場合にメールを送信するWorkflowも作成しました。

    Workflowでは、EM300-MCSから取得した状態を判定し、罠の状態を保存します。

    • Closeの場合:「罠の入口:開」として保存
    • Openの場合:「罠の入口:閉」として保存

    メール通知は、マグネットがセンサーから離れてOpenになった場合、つまり罠の入口が閉じたと判断できる場合だけ実行します。状態の保存はClose / Openのどちらの場合も行うため、Beaver IoTの画面では常に現在の罠の状態を確認できます。また、Openになったときは画面を確認していなくても、罠が作動したことをメールで知ることができます。
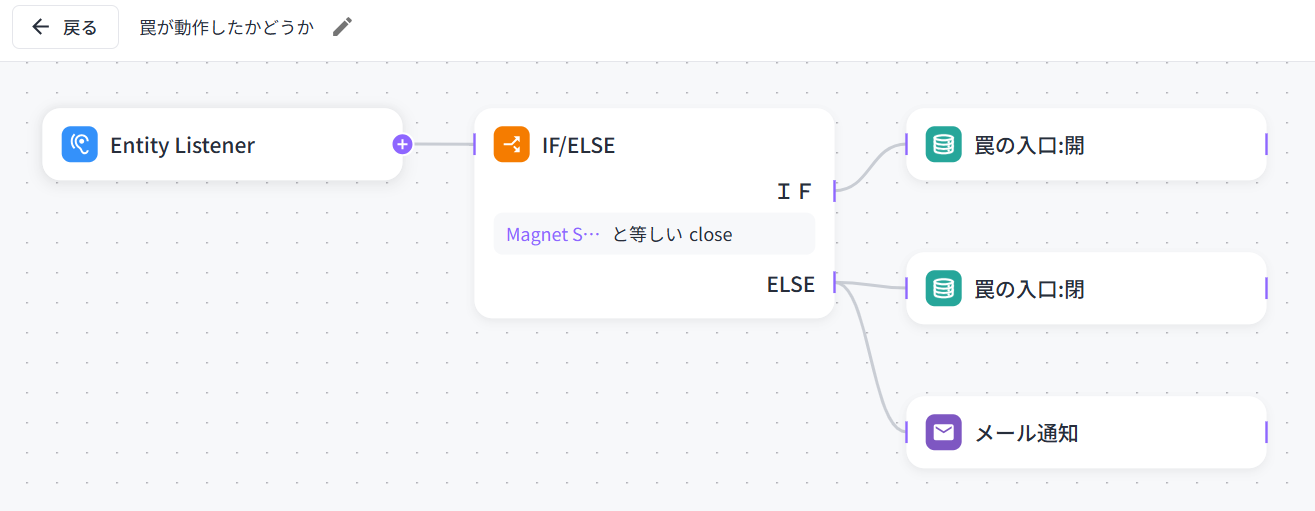


    図5: Beaver IoTで作成したWorkflow


    Beaver IoTで状態を確認


    Beaver IoTのダッシュボードでは、罠の状態を確認できるようにしました。今回確認した主な情報は以下のとおりです。

    • 罠入口の開閉状態
    • 開閉履歴
    • EM300-MCSの電池残量
    • 温度
    • 湿度


    実際にマグネットを近づけたり離したりして動作確認を行い、センサーの状態に応じて罠の表示が切り替わることを確認しました。また、罠が閉じた状態では、設定したメール通知が実行されることも確認しました。
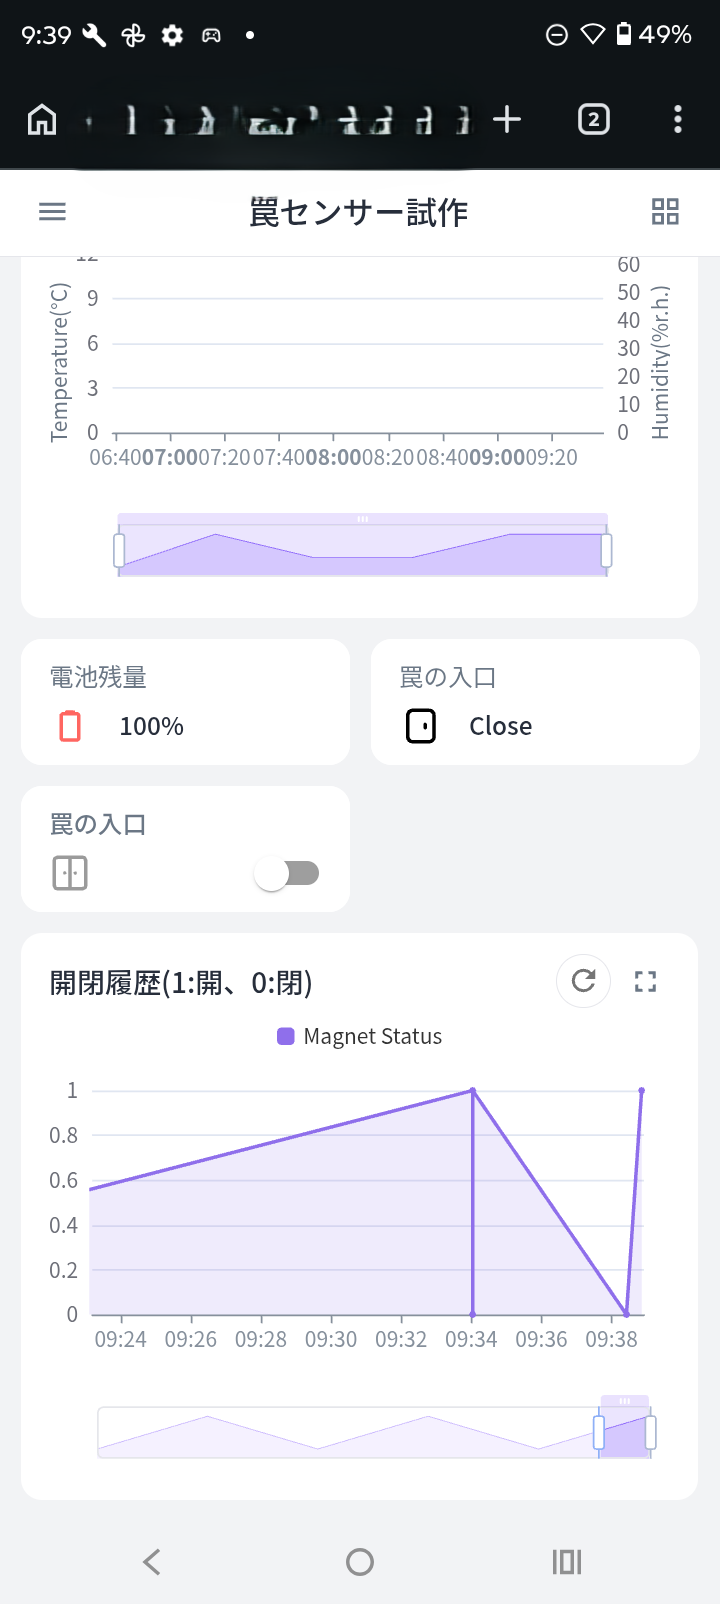
     

    図6: Beaver IoTのダッシュボード(罠の入口:閉)
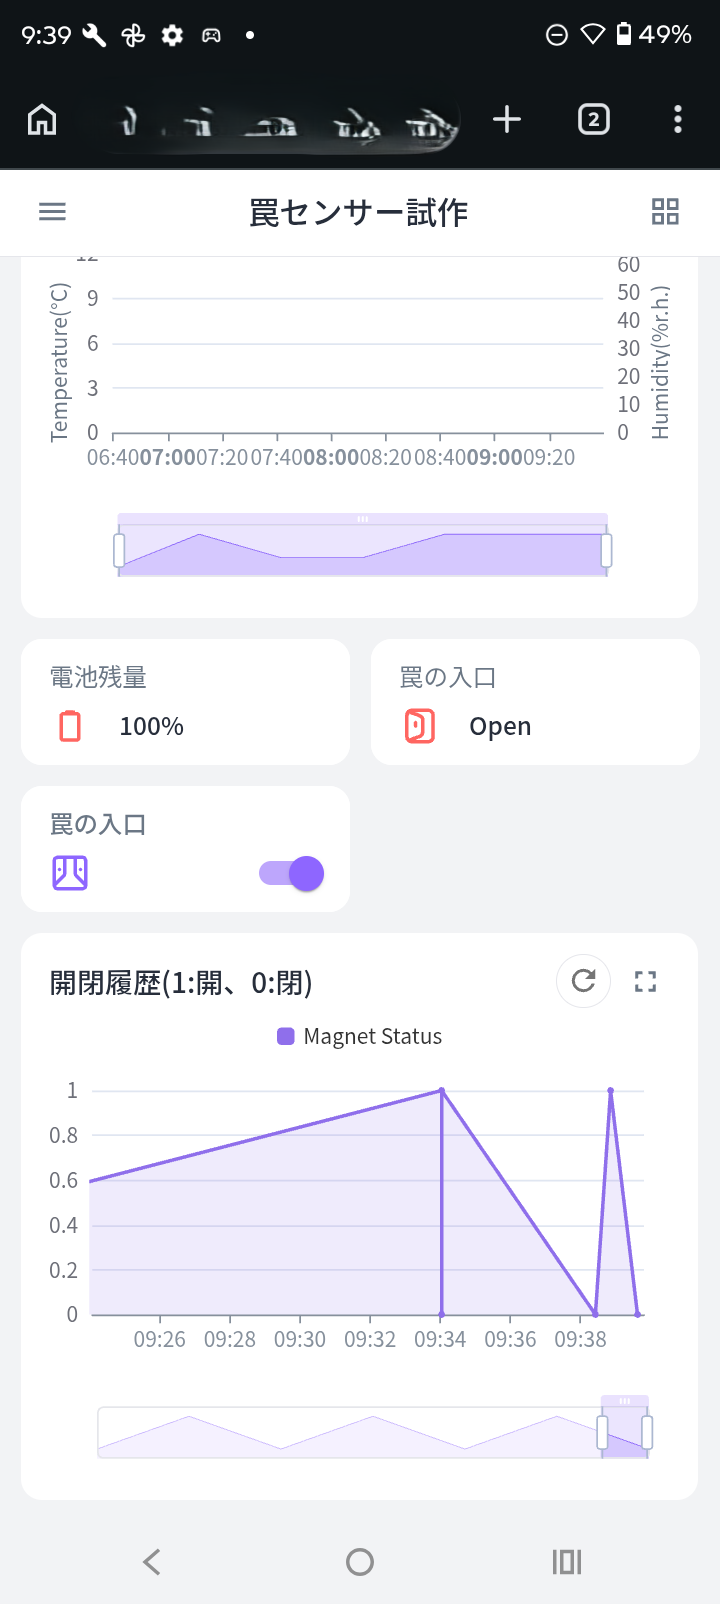


    図7: Beaver IoTのダッシュボード(罠の入口:開)


    実際の箱罠に設置して確認


    最後に、EM300-MCSを実際の箱罠へ取り付けて動作確認を行いました。

    罠を仕掛けた状態では、次のようになります。

    • マグネット:接近
    • EM300-MCS:Close
    • Beaver IoT:罠の入口「開」


    図8: EM300-MCSを取り付けた箱罠(仕掛けた状態)


    そこから罠が作動した状態を再現してマグネットを離すと、次のようになることを確認できました。

    • マグネット:離れる
    • EM300-MCS:Open
    • Beaver IoT:罠の入口「閉」
    • メール通知:送信


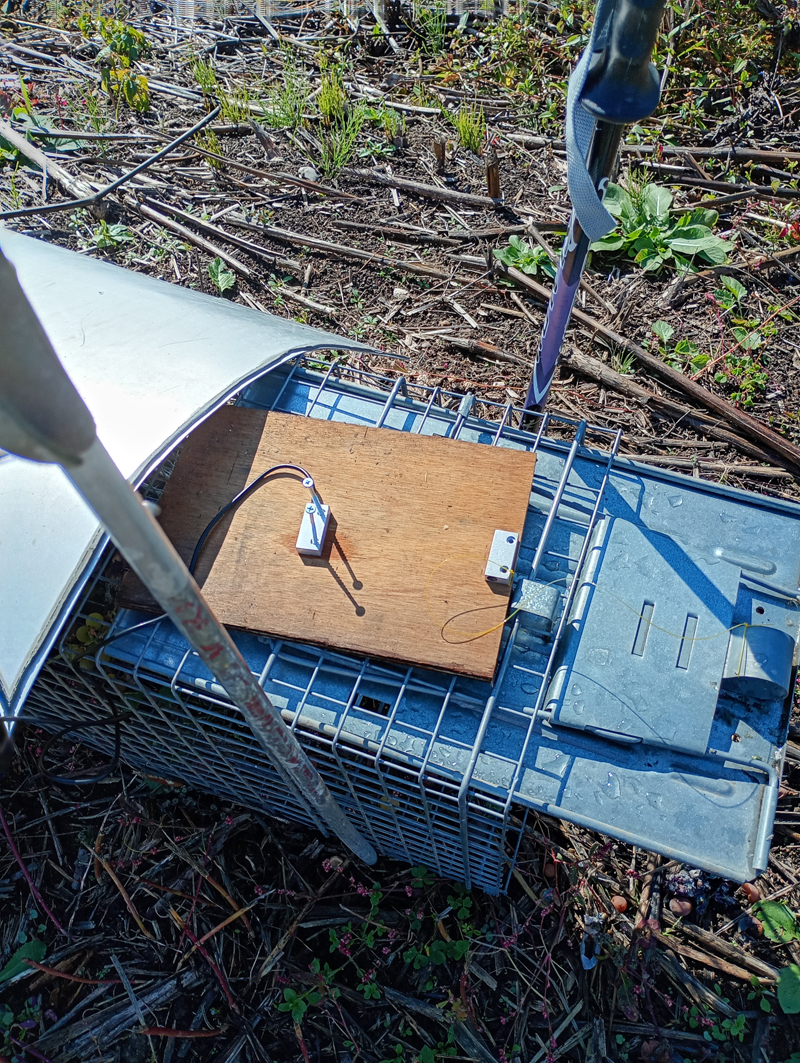
    図9: 罠が作動した状態を再現した箱罠


    今回の検証では、EM300-MCSから送信されたデータが、LoRaWAN、UG56、Beaver IoTを経由してダッシュボード表示とメール通知につながる一連の動作を確認できました。


    罠監視システムの比較と選び方


    今回試作したLoRaWAN構成が、すべての場合で適しているわけではありません。

    弊社では、箱罠やくくり罠の作動を遠隔通知する「WANAセンサー4G」も取り扱っています。WANAセンサー4Gは、罠に取り付けたマグネットが外れることで罠の作動を検知し、4G回線を利用して離れた場所へ通知できる製品です。罠を1台から少数設置する場合は、ゲートウェイなどの追加機器を必要とせず、センサー単体で通信できるため、シンプルに導入できます。

    一方、同じ地域に複数の罠を設置する場合には、各罠にLoRaWANセンサーを設置し、ゲートウェイへ通信を集約する構成が選択肢になります。


    比較のポイント WANAセンサー4G LoRaWAN構成
    推奨される設置台数  1台~少数 多数
    構成・機材関係  機器構成がシンプル LoRaWANゲートウェイが必要
    通信回線  罠ごとに4G回線が必要 ゲートウェイへ通信を集約可能
    センサー側のSIM  罠ごとに4G回線が必要 EM300-MCS側には不要
    インターネット接続  センサーの4G通信 ゲートウェイの対応方式による
    状態の表示・通知  罠の作動時に通知(状態表示なし) Beaver IoTで状態表示、Workflowで通知


    上表の推奨設置台数は、通信回線を集約できるかどうかを基準にした目安です。実際には、現場の通信環境や状態の一元管理が必要かどうかによって、適した構成は異なります。

    インターネット接続方法は、採用するLoRaWANゲートウェイの仕様によって異なります。LAN / Wi-Fi / 4Gのどの方式に対応しているかを確認したうえで、設置場所の通信環境に合うゲートウェイを選定する必要があります。今回の検証では、LAN / Wi-Fi / 4Gに対応するUG56を使用しました。

    重要なのは、どちらか一方ですべてを置き換えることではなく、設置台数や通信環境に応じて適した方式を選択することです。

    WANAセンサー4Gは罠の作動を通知する専用製品のため、罠の発動と通知の関係が一致しています。一方、EM300-MCSは罠専用の製品ではないため、センサーのOpen / Closeと罠の状態はそのままでは一致しません。Beaver IoTスタートパックとWorkflowを組み合わせることで、罠の状態に合わせた表示と、罠が作動したときの通知を実現できます。

    なお、LoRaWAN構成は採用するゲートウェイ、Beaver IoT、設置環境などを含めて検討する必要があります。設置台数や現場の通信環境によって適した構成は異なるため、「必ずコストを削減できる」というものではありません。


    Beaver IoTスタートパックとの組み合わせ


    今回使用したBeaver IoTは、弊社で「Beaver IoTスタートパック」として提供しています。

    Beaver IoTでは、センサーから受信したデータを表示するだけでなく、Workflowを利用して用途に合わせた処理を追加できます。今回の罠監視では、次の処理をWorkflowで実装しました。

    • センサー値の意味を実際の罠の状態に合わせて変換
    • 罠の状態をダッシュボードへ表示
    • 開閉履歴を確認
    • 罠が作動した場合のみメール通知


    同じセンサーであっても、取得したデータをどのように利用するかは用途によって異なります。Beaver IoTを組み合わせることで、センサーの値を現場の業務に合わせた情報へ変換し、表示や通知まで含めたIoTシステムを構築できます。


    今後について


    今回はUG56の検証の一環として、箱罠の監視を題材に、LoRaWAN通信、Beaver IoTによる可視化、Workflowによる状態判定とメール通知まで確認しました。

    実運用を想定する場合には、次のような項目について、さらに確認していく必要があります。

    • 実際の山林や農地でのLoRaWAN通信距離
    • 地形や樹木による電波への影響
    • 複数台のEM300-MCSを設置した場合の通信
    • センサーの固定方法
    • 長期間屋外に設置した場合の耐久性
    • 電池寿命
    • 多数の罠を管理するためのダッシュボード構成

    今回の検証では、罠を1台ずつ4G回線へ接続する方法とは別に、LoRaWANを利用して複数の罠をまとめて監視する構成が実現できることを確認できました。今後も実際の利用環境を想定した検証を進めていきます。


    今回使用した製品・取り扱い製品


    Milesight EM300-MCS

    LoRaWAN対応のマグネット接点センサーです。今回、罠の作動検知に使用しました。

    Milesight EM300-MCS 製品ページ

    Milesight UG56

    LoRaWANセンサーからの通信を受信するゲートウェイです。LAN、Wi-Fi、4Gをバックホールとして利用できるため、設置環境に合わせたインターネット接続方法を選択できます。

    UG56は自社サイトで販売開始を予定しています。

    Beaver IoTスタートパック

    センサーデータの収集、ダッシュボードによる可視化、Workflowによるデータ処理などを行うIoT環境です。

    Beaver IoTスタートパック 製品ページ

    WANAセンサー4G

    罠の作動を単独で遠隔通知したい場合に利用できる4G対応の罠センサーです。

    WANAセンサー4G 製品ページ

    ご相談ください


    罠監視をはじめ、複数のセンサーをまとめて管理したい場合や、取得したデータを条件に応じて通知・処理したい場合は、お気軽にご相談ください。
  • 発情検知の実験をつづけています⑥


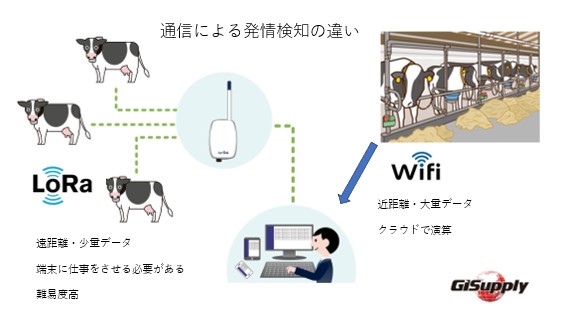
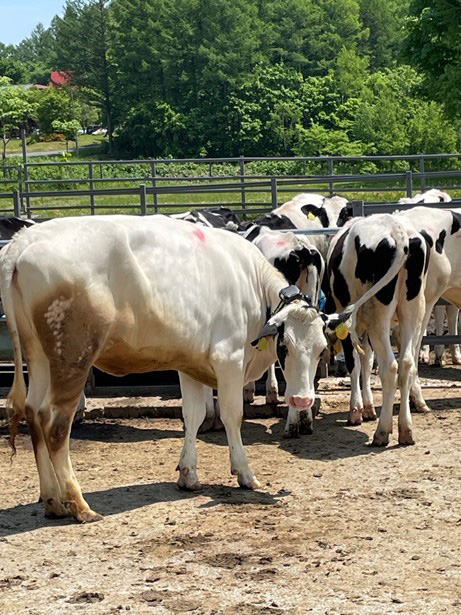
    それぞれの牛に取付けた「うしみる首輪」は、装着後に学習を開始します。したがって学習期間は通常の放牧時と同じような環境で牛は行動している必要があります。電源を入れた後に倉庫に「うしみる首輪」が放置されていたり、電源をオンにして牛がつなぎ飼いの状態では、正しいアラートが発報されません。


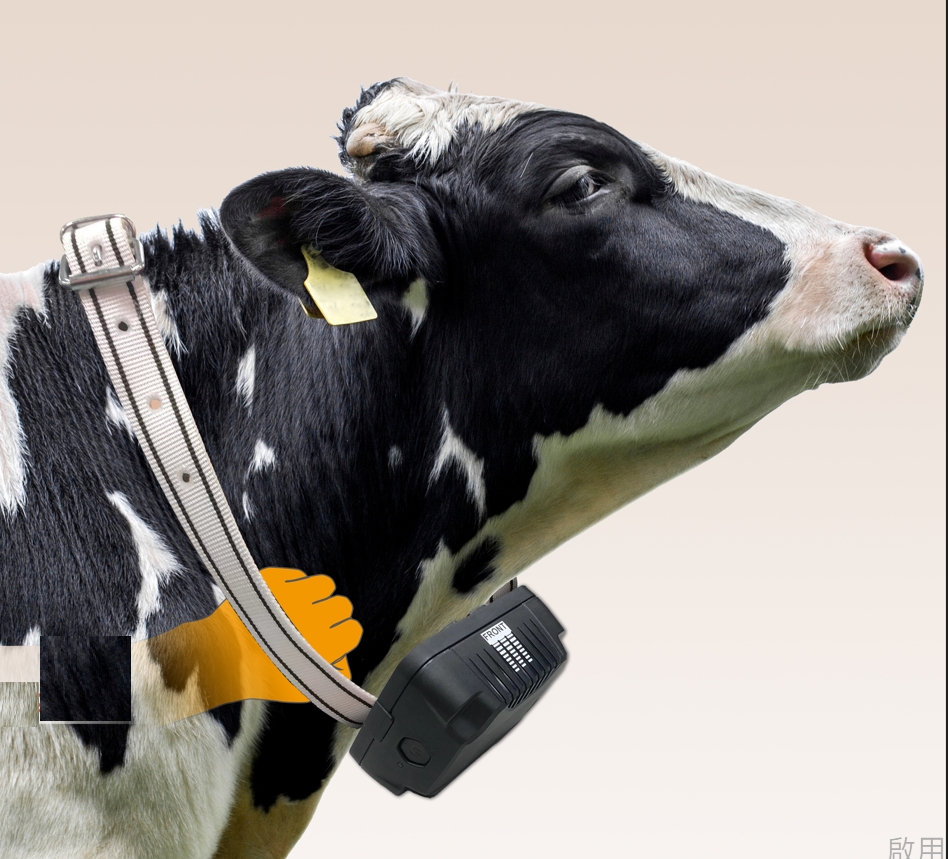
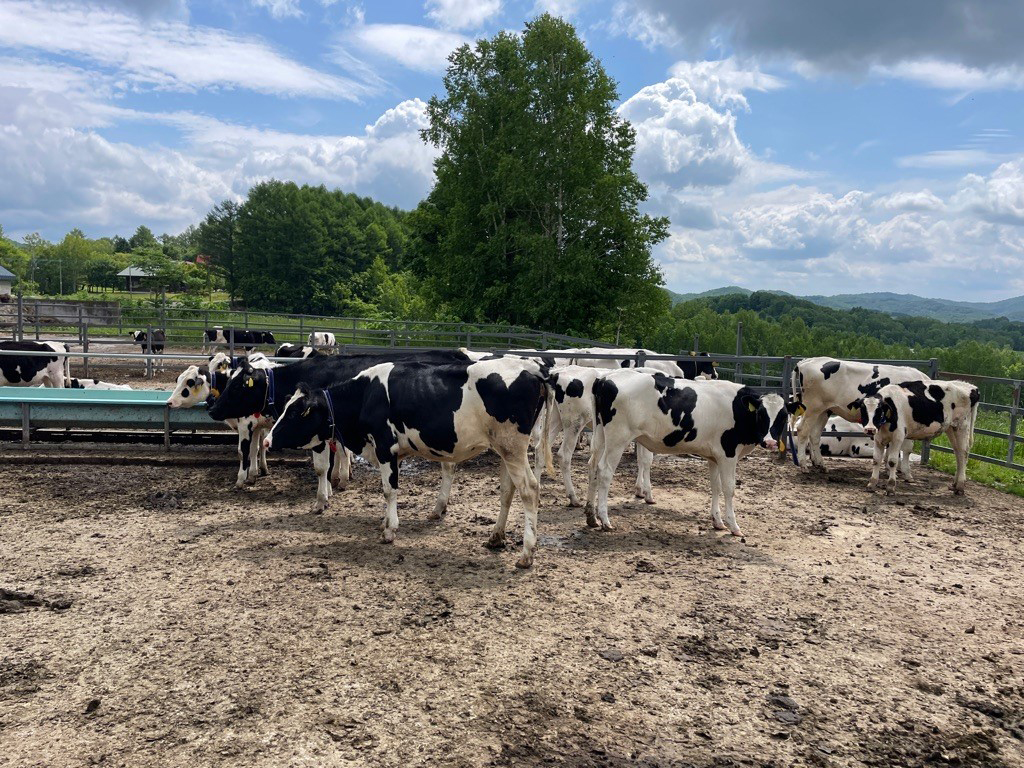
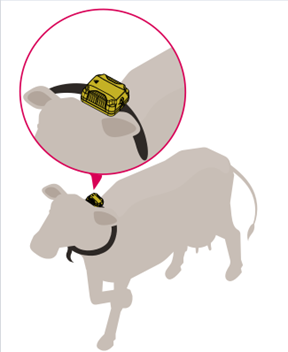
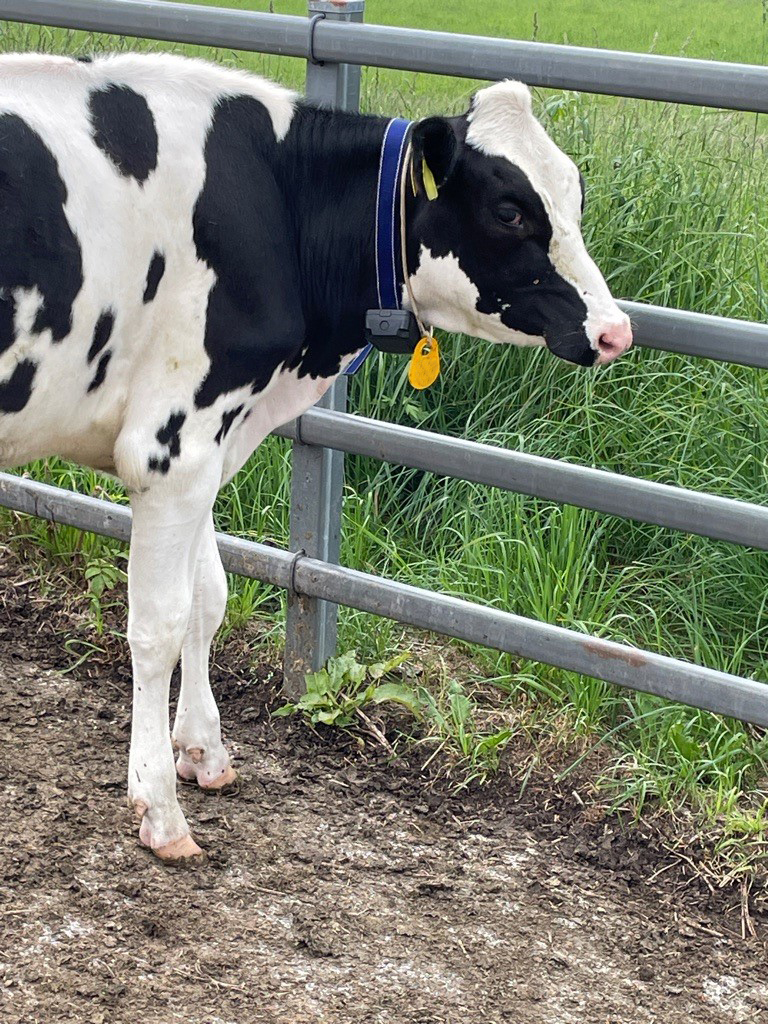
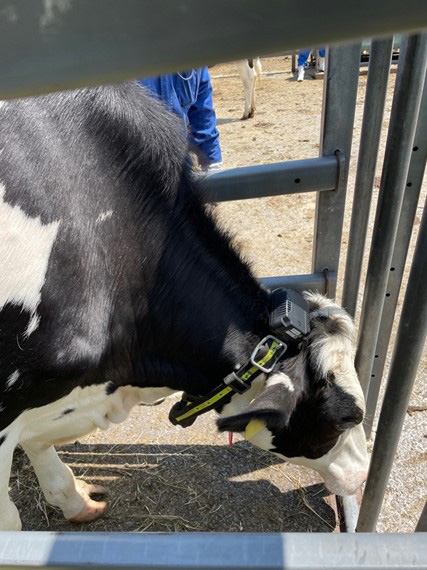
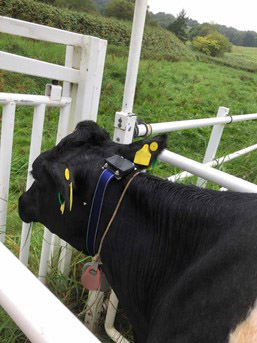
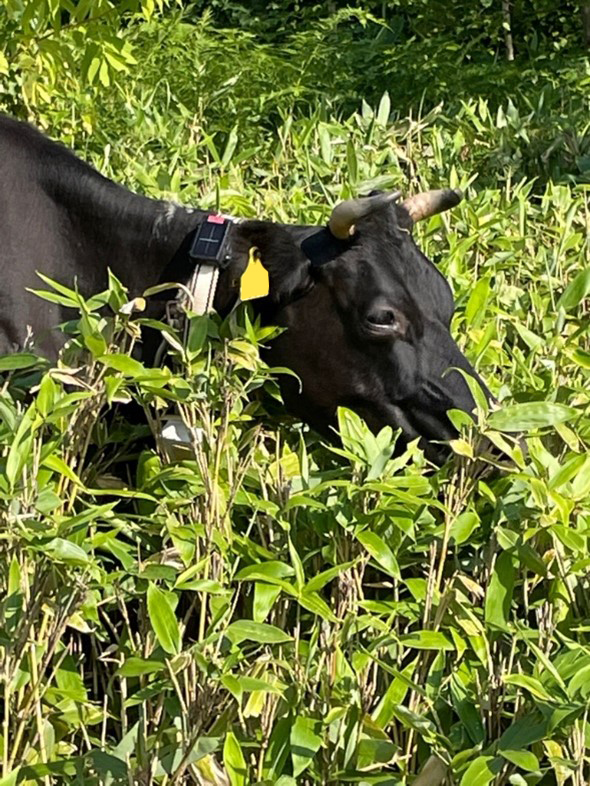
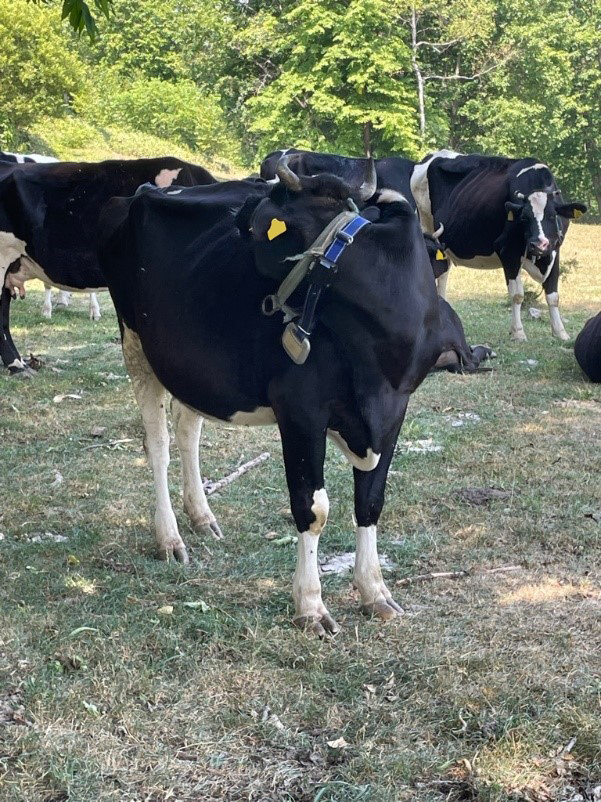
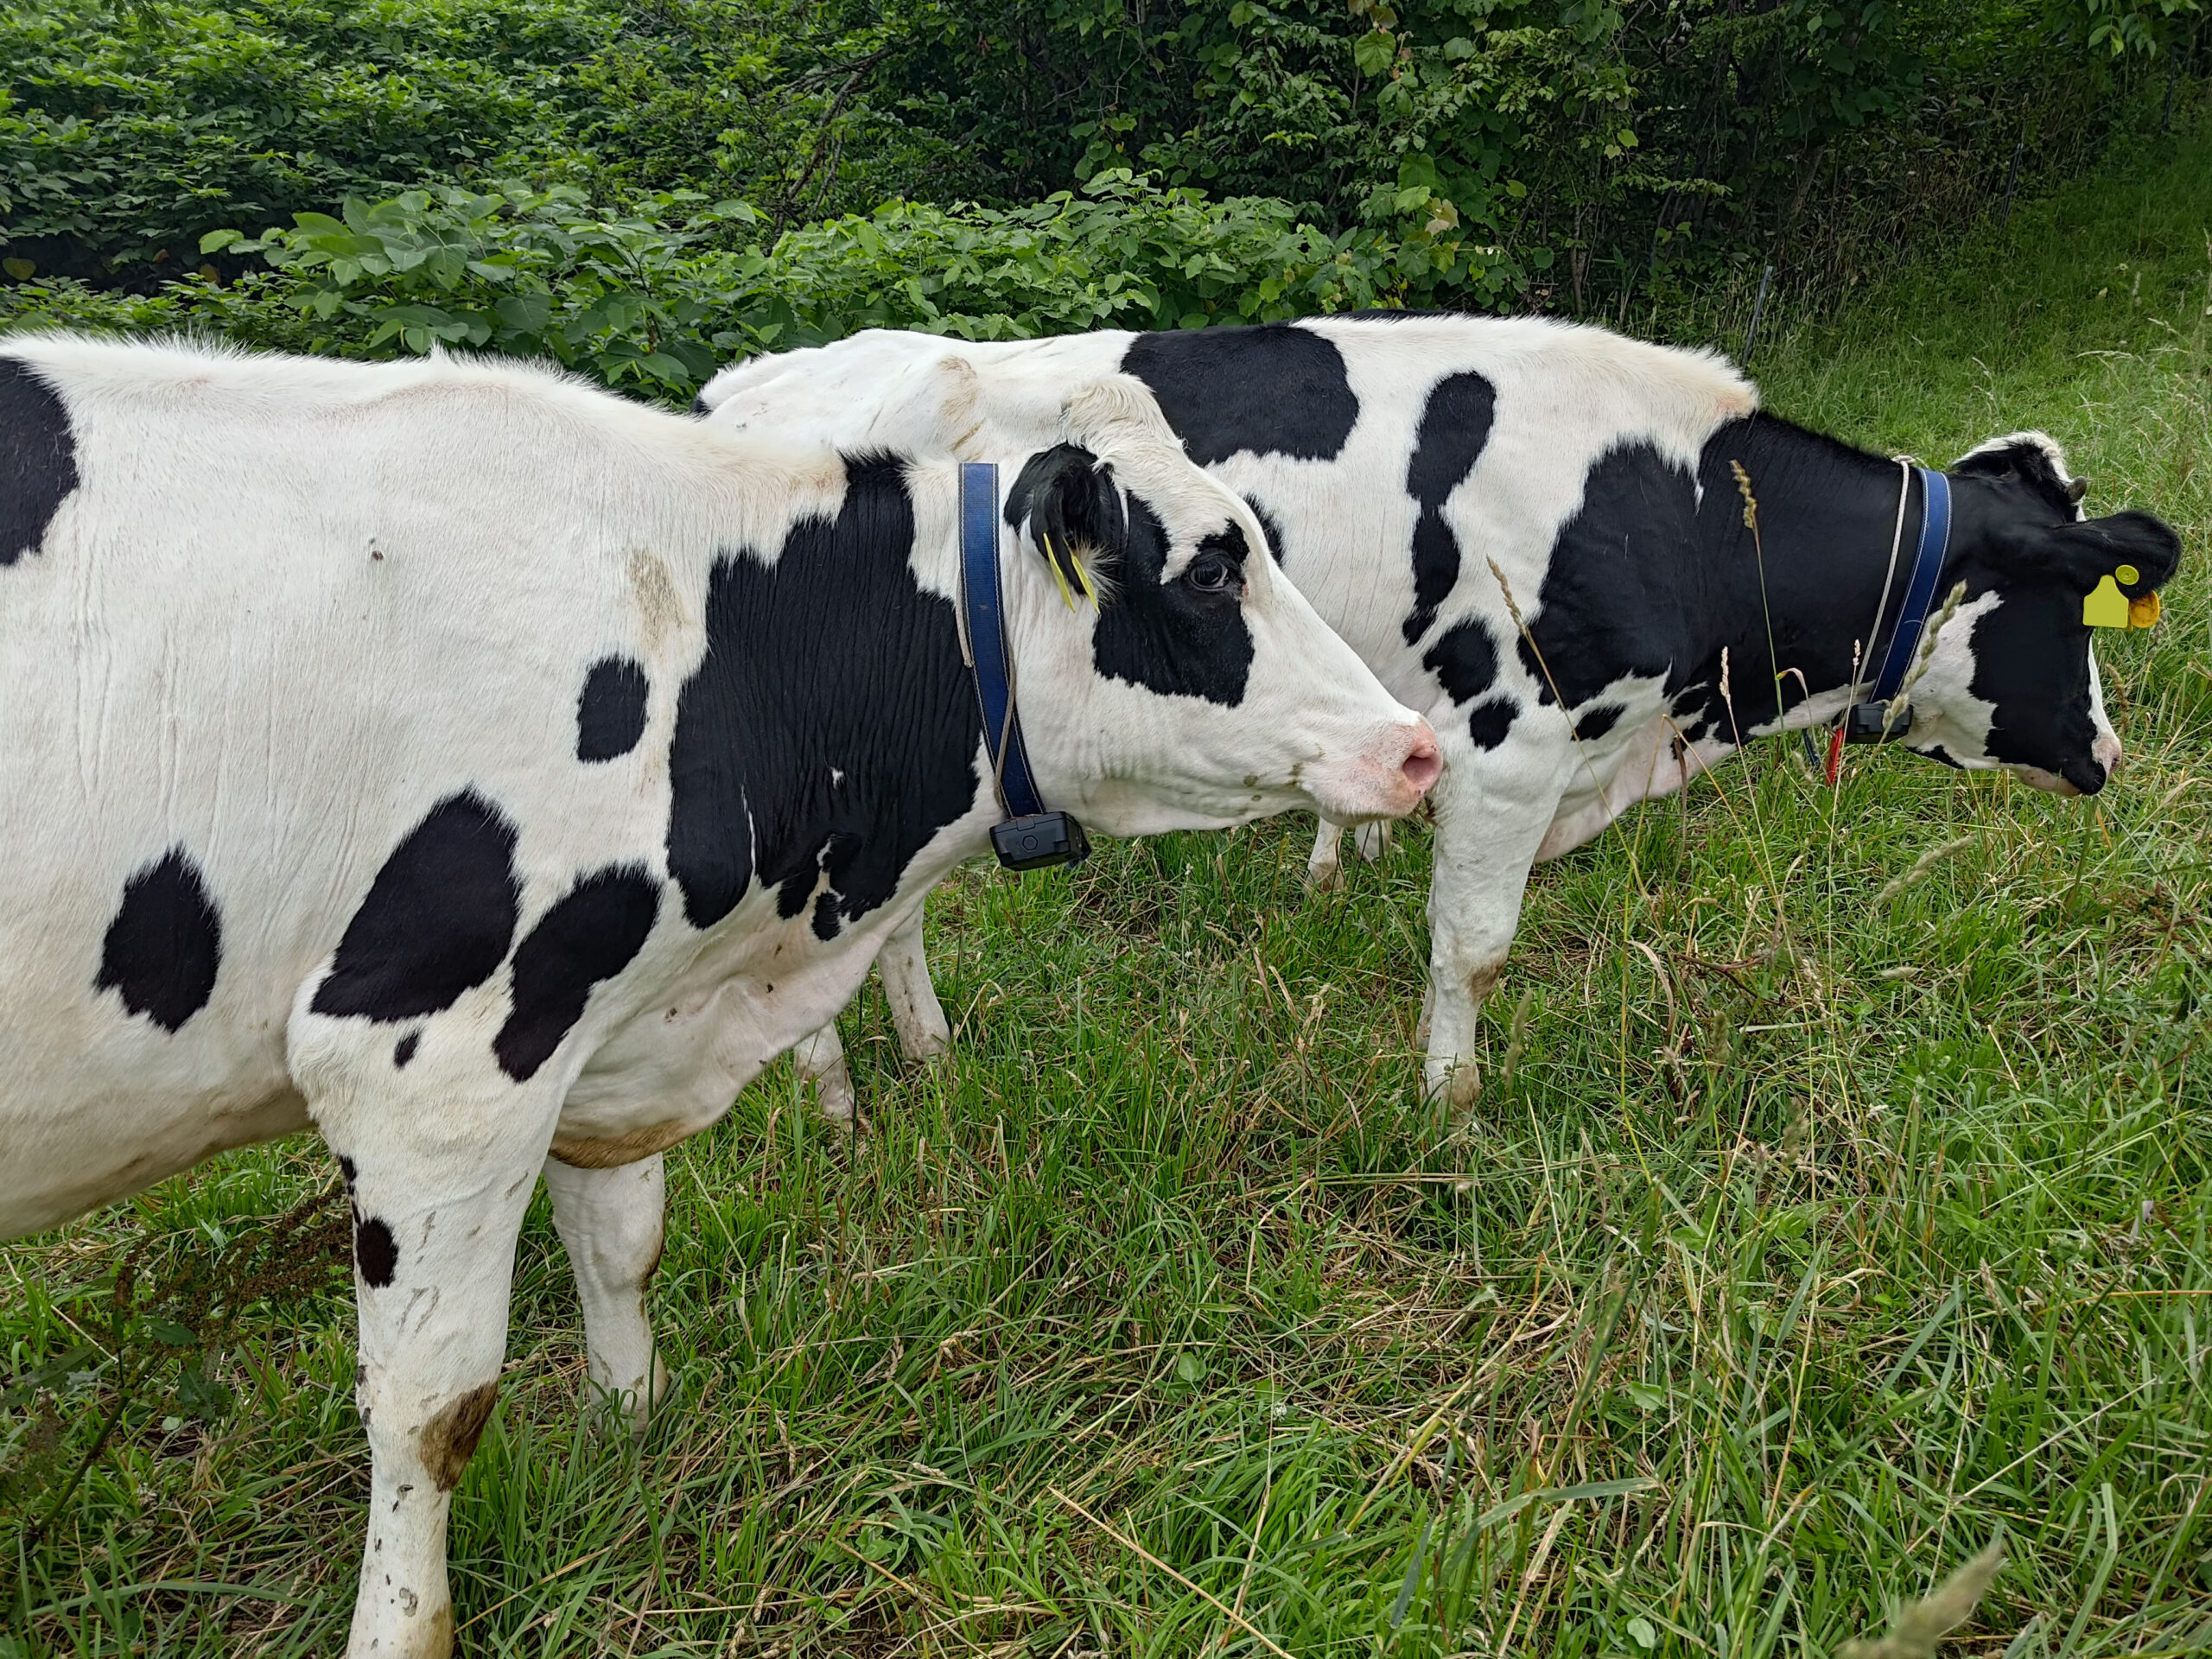
    端末の取付は上図の通り、電源ボタンが右耳方向に顎下に取付ける必要があります。実験牧場でも逆向きに装着されているものがあり、こちらで検知でき後で装着向きを変えていただきました。また首輪にゆるみがあると誤発報の原因となります。この辺の「装着フィット感」がむずかしいところではあります。


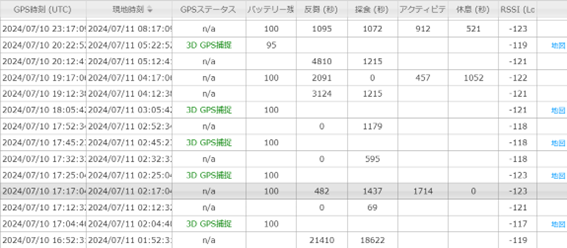
    各牛の各動態に費やした単位時間あたりの秒数、その日の動態別累積秒数なども表示されます。このあたりの精度も現地で牛の動態をビデオ撮影か筆記で記録し、端末から送られてきたデータと答え合わせをしなければなりません。


    7月も中旬となってきましたが、2023年から続けてきた実験もまだまだ「やり残し」があります。「放牧牛の動態判別、発情検知」という難しい課題ではありますが、牧場での実証と課題の発見、現場からのご要望をシステムに反映することが重要と感じています。引き続き実験牧場にご協力いただき、精度を高めていく所存です。


    発情検知実験を続けています①はこちら

    発情検知実験を続けています②はこちら

    発情検知実験を続けています③はこちら

    発情検知実験を続けています④はこちら

    発情検知実験を続けています⑤はこちら


  • 発情検知実験を続けています⑤


    そもそも放牧牛に取付ける端末は以下の要件を満たしていなければなりません。


    1.放牧牛の激しい動きに耐えうる頑丈な端末をつくること

    2.電池が長持ちすること


    これを実現するまで4年近くかかっています。最難関は「3.遠くにいる牛の発情を検知できること」です。大きな課題と解決法についてまとめてみます。


    ①動態判別行うために十分なデータを遠くの牛からゲートウェイに送信できない>端末にシゴトをさせ、少ないデータで動態を判別できるようにする

    ②つなぎ飼い牛と異なり放牧牛の動きが激しく、端末を首頂部右横に固定できない>顎下でも動態判別できるようにする。錘も不要なので牛への負担が少ない

    ➂肉牛、乳牛、放牧されている場所、牛群タイプによって牛の動きは異なる>各端末に学習期間を持たせ、各端末が装着されている牛の「基準」を持つようにする


    現在台湾3カ所、日本国内4か所の牧場での実験を続けています。日本国内の実験牧場の牛に取付けた端末が発情検知すると、私(実運用では牧場管理者)にメールが届きます。アプリ上でも発情可能性を位置情報とともに表示します。検知率を高めることはもちろんですが、2023年より実験をつづけるうちに、さまざまな問題も浮かび上がってきました。


    ・ある牛に取付けた「うしみる首輪」を一か月後に別の牛に取付けた場合、過去の学習データはどうなるのか?

    ・「うしみる首輪」を取付けてから一定期間その牛を牛舎にとどめ、その後草地に放った場合はどうなるのか?

    ・首輪を装着する際に装着する人の個人差により、ゆるめに取付けてしまった場合はどうなるのか?

    ・発情の有無にかかわらず、PG*投与により発情誘引を行った場合も正しく検知できるのか

    *投与することにより黄体を退行させ、発情を誘起する


    どうにも解決できない問題もありますが、運用や改良で解決できる課題もあります。


    発情検知実験を続けています⑥に続く


    発情検知実験を続けています①はこちら

    発情検知実験を続けています②はこちら

    発情検知実験を続けています③はこちら

    発情検知実験を続けています④はこちら


  • 発情検知実験を続けています④


    発情検知機能の開発にあたり、発情アラートが正しかったかどうか答え合わせをするために、各牧場の担当者に協力をお願いすることになりました。この「答え合わせ」も各牧場の事情に合致した形でお願いしなければなりません。

     ある公共牧場は頭数が少なく、午前、午後と比較的決まった場所に牛がいるため、アラートがあればすぐに確認に行っていただくことが可能です。しかし700頭弱など頭数も多く、広大な草地に牛が散らばっている場合、目視ですぐ確認をお願いすることはできません。定期的にリストをいただいて正誤を後日確認することにしました。

    発情検知のシステムは、まず端末の自己学習から始まります。平坦な川べりにある牧草地で生活する牛と、開拓団が切り開いた岩山のような牧場にいる牛、島などでほぼはなし飼いの牛がそれぞれ同じような「動き」であるわけではありません。肉牛と乳牛でも動きは異なるでしょう。各端末は個別に自ら「基準」を設定しなければなりません。端末はその基準もとに「アレ?この牛今日は動きがちがうんじゃない?」と自分で判断してアラートを発報しなければなりません。海外のシステムでは牛群ごとに基準を設定しているものも見かけます。

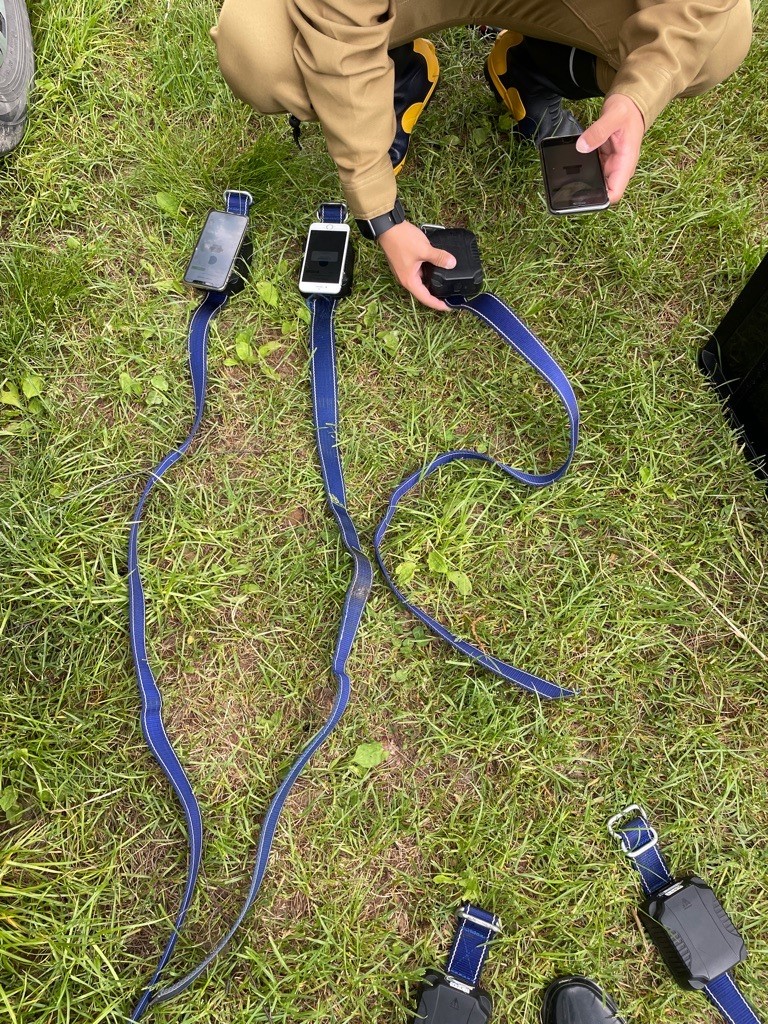
     各牛に「うしみる首輪2号」取付け後、学習期間を経て端末は初めて各牛の「動き」の監視を始めます。台湾メーカーは台湾の牧場で実験、弊社は日本で実験をしてお互いの実験結果、要求などをすり合わせ、ファームウェアを改良していきます。ファームウェアのアップデートは上記写真のようにBluetoothでスマホから行います。本番では一度牛に取付けた首輪をそうそう簡単に取り外すことはできません。「答え合わせ」が不正解だった場合、どこに原因があったのか調査も必要となります。

    今年の夏季放牧終了までシステムの改良は続きます。


    発情検知実験を続けています⑤に続く


    発情検知実験を続けています①はこちら

    発情検知実験を続けています②はこちら

    発情検知実験を続けています③はこちら


  • 発情検知実験を続けています③


    放牧牛端末の電池問題を何とか解決し(発情検知実験を続けています①)、加速度センサーからのデータ量が十分であれば高精度で動態判別できる (発情検知実験を続けています②)ことがわかりました。端末にシゴトをさせて発情を検知するという方針も固まりました。

    2023年春には発情検知対応の端末も準備でき、実際に放牧牛に装着し実験できることとなりました。アルゴリズムが正しいかどうか確認するためには二つの方法が頭に浮かびました。


    ①つなぎ飼い用の発情検知端末からくる通知と比較する

    ②牧場の担当者から各牛の発情日時を後日教えてもらう


    ①の方法ですが、つなぎ飼い牛用の発情検知端末は十分に高い精度で発情を検知できるということはわかっています。1頭の牛に「うしみる端末」とつなぎ飼い用端末の両方を取付けて、比較しつつ精度をあげていこうという考えです。たださまざまな限界も浮かびあがってきました。まずつなぎ飼い牛用端末は「うしみる」のように通信方式としてLoRaを採用しているわけではありません。牛舎に非常に近い場所などに制限して放し飼いするとしても、牛の行動範囲が著しく制限されます。牛の活動量も北海道の広大な牧場で活動する牛とは大きく異なるでしょう。また1頭の牛に二つの端末を取付けるため重量が増し、それぞれの端末が正しい位置から移動し加速度センサーの3軸ずれてしまうこともあります。


    ②は実験協力牧場にタイムリーに人工授精を行った日などご連絡いただく方法です。端末の発情検知アルゴリズムと実際の「正解」が合致しているか、試験の答え合わせをしているような心境が毎日続きます。


    発情検知実験を続けています④に続く


    発情検知実験を続けています①はこちら

    発情検知実験を続けています②はこちら


  • 発情検知実験を続けています②

    3軸加速度センサーによる 最初の一歩の実験 が終わりました。

    3軸加速度センサーの十分なデータ量があれば牛の動態を高精度で判別できるということがわかりました。LoRa通信でのデータ送信量を少なくするために、3軸を合成軸などにするとすぐに精度は落ちてしまいます。人の背中に装着した加速度センサーなどとは異なり、牛の首では人の腕時計に内蔵された加速度センサー同様、オリエンテーション(軸の方向)が容易に変わってしまいます。つなぎ飼いの牛用端末は薄型で首上部に固定しやすいものが多いです。またつなぎ飼いなので動きも限られます。しかし放牧牛用端末ではGPSモジュールなども内蔵しているため厚みもあり、顎下に錘をつけても牛によっては端末が徐々に顎下の錘に近づいてくることがありました。首輪の形状などで物理的に解決しようとしてもなかなかうまくいきません。


    当初は左画像のように首上で端末を固定していました。錘も必要でした。現在は錘なしで顎下に取付けています。電源ボタンは右耳よりにくるように取付けしています。この取付け方で同じような精度での発情検知を目指しています。


    「うしみる」の発情検知では端末がシゴトをしてLoRa通信による制限を補っています。20分毎に位置情報を送信して、電池が長持ち(「うしみる首輪2号」では5年間)するためには、放牧牛に取付けた端末がシゴトをしなければなりません。具体的には端末自信が「あれっ?いつもよりこの牛、活動量が増えてきたな・・・。」と思い、ある基準を超えた時に自らアラートを発信しなければなりません。


    発情検知実験を続けています➂に続く


    発情検知実験を続けています①はこちら


  • 発情検知実験を続けています①


    公共牧場への入牧もやっと終盤を迎え、発情検知の実験も準備が整ってきました。弊社では台湾のメーカーと協力して、北海道で3か所、九州で1か所、台湾で3か所の牧場で実験を行っています。

    放牧牛端末開発にはいくつかの「越えなければならない壁」があります。まず大前提として端末は夏季放牧期間中電池がもたなければなりません。適正な送信間隔を維持しつつ、電池が6カ月間はもたなければなりません。公共牧場などではそうそう簡単に牛を捕まえて、首輪の付け替えなどできません。弊社の「うしみる首輪1号」は20分毎の送信間隔で約6カ月間電池がもちました。まあ「最低限の基準はクリアできた」というところです。それでも700頭近く放牧している牧場にとって、夏季放牧前の電池交換は大変な人手と時間を要しました。


    次なる壁は端末の堅牢性です。弊社が実験をさせていただいている斉藤牧場は、開拓団が割り当てられた石だらけの山に切り開いた牧場です。牛の活動量は他の公共牧場とは比較にならないほど多く、牛は人の背丈ほどある笹の中や、谷の中を突き進んでいきます。端末は石にゴリゴリこすられたり、水飲み場では水没したりもします。そんな環境でも問題なく動作する端末でなければなりません。弊社では様々な環境の牧場で実験を続けることにより、より堅牢な「うしみる首輪2号」をリリースすることとなりました。


    3つ目の大きな壁は牛舎から5㎞など遠くにいる牛の発情をどのように検知するかという点でした。「つなぎ飼い牛の発情検知システムはいくつもあるのに、放牧牛の発情検知システムはほとんど見かけない」というのは、「遠くにいる牛からのデータ送信の難しさ」に理由があります。発情検知には体温などによるものもありますが、加速度センサーを使ったものが多いです。LoRa方式では3軸加速度センサーのデータを、1秒間に10回送るというような用途には向きません。「では4Gなど使えばよいのでは?」という質問も承りますが、それでは端末の電池がもちません。とんでもなく大きな電池を内蔵した端末を牛にとりつけることになってしまいます。動態判別には大量にデータが必要となりますが、特殊なデータ圧縮技術を使い送信するという方法もあります。しかし弊社と台湾のメーカーでは「端末にシゴトをさせる」という途を選びました。ただその前にまずはイチから「加速度センサーによる動態判別」の実験をやらなければなりませんでした。


    1. 通信機能なしの三軸加速度センサーロガーを放牧牛に取付け、データをログする

    2. 同時に牛のビデオを撮り続ける

    3. 持ち帰ったビデオを牛の動態(採食、反芻、横臥、歩行)に時間ごとに仕分ける

    4. ログしたデータをある式にあてはめ、上記動態と比較を行う


    データ取りは1日3-4時間程度何日も行います。「最初の一歩」の実験となりますが、まずまず3軸加速度センサーで牛の動態判別が高精度で行うことができるということが理解できました。


    ※発情検知実験を続けています②に続く

  • JAGRI(熊本)に出展しました


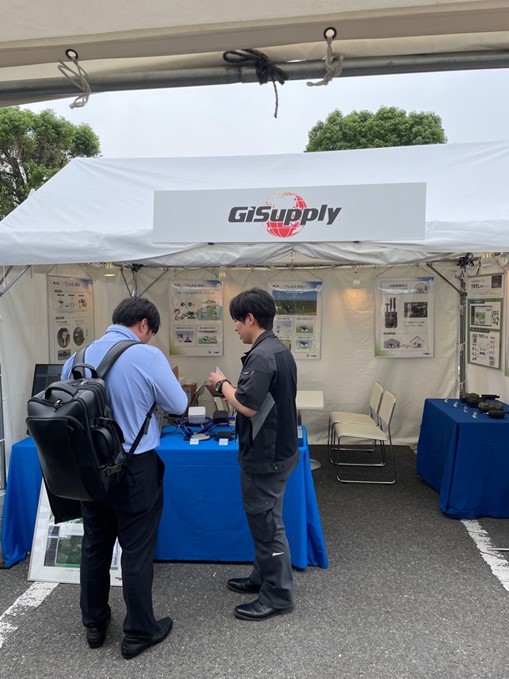
    2024.5.22-24に熊本で開催された農業の展示会JAGRIに出展してきました。

    昨年の開催が第一回の本展示会ですが、今年もグランメッセ熊本で開催されました。市内ホテルから会場まで12㎞程度ですが、TSMCの進出などで人口が増えている菊陽町方面で向かうので道路は大変渋滞しています。

    弊社では放牧牛監視システム「うしみる」をメインで展示しました。弊社お客様で阿蘇に「うしみる首輪」をつけた放牧牛がいますので、お客様の許可をもらい会場でお見せしました。


    JAGRI(熊本)に出展

    気になるブースもあり説明をうかがいました。FARMOはLoRa方式を採用した農地監視システムです。さまざまなエンドノードがありますが、価格も手ごろで、センサーはかなり売れているそうです。


    JAGRI(熊本)に出展

    SonyのEltresはSonyが基地局を設置するLPWA通信システムです。LoRaと異なり、基地局からかなり離れたエリアもカバーするようです。北海道でもためしていますが、自分の印象では人口3,000人以上程度の市町村は結構カバーしているように感じます。


    JAGRI(熊本)に出展


    熊本市は最近出張した台北と同じくらい暑いです。夜食事をしたときに「うどん居酒屋」を見つけました。私の住む旭川市ではこの組み合わせは見かけません。北海道では居酒屋でラーメンも出すというところは結構あります。以前東京新宿で「カレー居酒屋」をいう看板をかかげたお店をみたことがありますが、大変大きな衝撃を受けたことを記憶しています。


  • 旭川北部でも入牧が始まります

    こちら旭川北部は旭川市内より降雪量が多いです。積雪の少なかった昨年より雪解けは1週間ほど遅れたようです。こちらの牧場は旭川北部の小高い丘の上にあり、北海道民の私でも「これが北海道だな」と感じるような景色が広がります。

    この牧場にも5月最終週には80頭程度の牛が農家さんの手をはなれて入牧します。こちらの牧場では弊社の発情検知システムの実験にご協力いただいています。

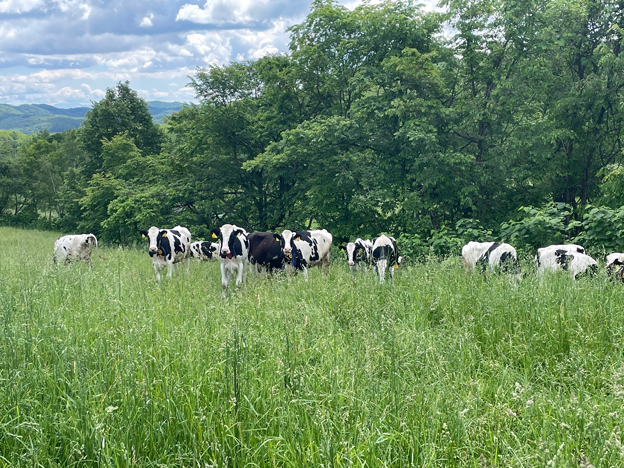
    つなぎ飼いの牛と異なり、放牧牛の発情検知には越えなければならない技術的ハードルがいくつかあります。そのため放牧牛の発情検知に参入している会社は世界的にも多くはありません。少しのデータをできるだけ遠くまで飛ばすLoRa通信環境下においては、三軸加速度センサーの三軸それぞれの値を1秒間に10回飛ばすようなことは容易ではありません。弊社ではその膨大なデータを圧縮技術の力技でデータをサーバーに送るのではなく、首輪につけてある端末に「シゴトをさせる」ことによって、発情を検知できるようなシステムを開発しています。肉牛、乳牛、放牧地の起伏などによっても牛の活動量は異なります。弊社ではそれぞれの環境において、異なるタイプの牛の発情を検知できるよう柔軟なアルゴリズムを開発中です。


    この広々としたさわやかな牧場に牛たちが入ってくる日が待ち遠しい今日この頃です!

  • 放牧シーズンがやってきました!

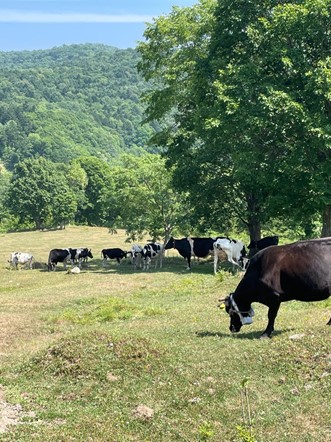
    今年も放牧シーズンがやってきました。今日は弊社近くにある  斉藤牧場で、ゲートウェイ設置と首輪の取付けを行ってきました。斉藤牧場は大変ユニークな牧場で東京ドーム28個分の広大な草地に50頭の牛を放牧しています。牛たちは笹や木々の間をたくましく闊歩し、岩に頭をこすりつけるなど他の公共牧場の牛とは明らかに異なる行動パターンが発現します。


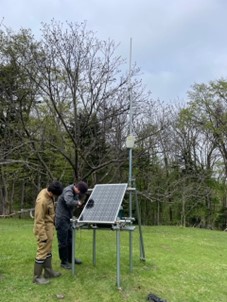
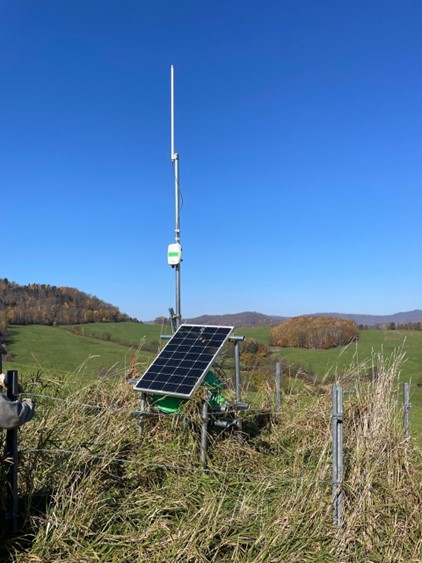
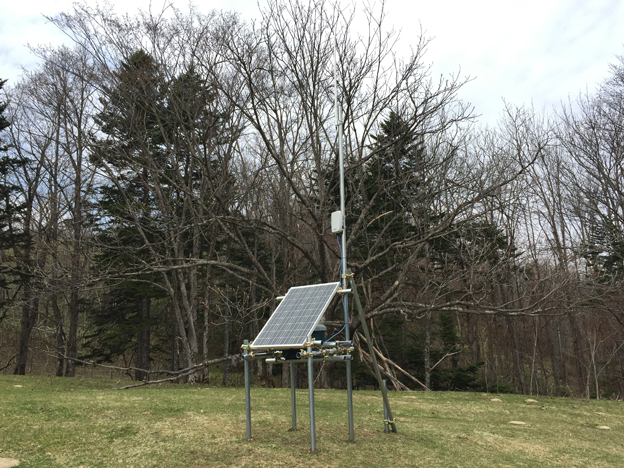
    まずはゲートウェイを取付けます。ゲートウェイは4G通信が可能な、できるだけ高い開けた場所に取り付けます。牛たちは4G通信不可エリアも歩きますが、ゲートウェイと「うしみる」首輪をLoRa方式で通信しています。ソーラーパネルで給電します。冬の間もゲートウェイ設置の骨組みは残したままにしてあります。


    牛たちは早朝4時頃と午後3時頃牛舎に戻ります。戻ってこない牛はスマホで位置情報確認、その場所に行き牛舎へ誘導します。

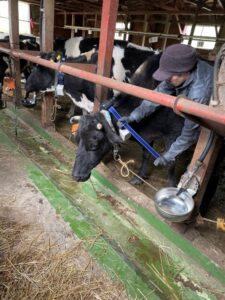
    夏季放牧開始のため首輪を牛舎内でつながれた牛に取付けます。位置情報送信間隔は20分で、新型首輪は5年程度使用可能です。

    首輪を取付けられた牛たちは順次、広大な草地に戻っていきます。


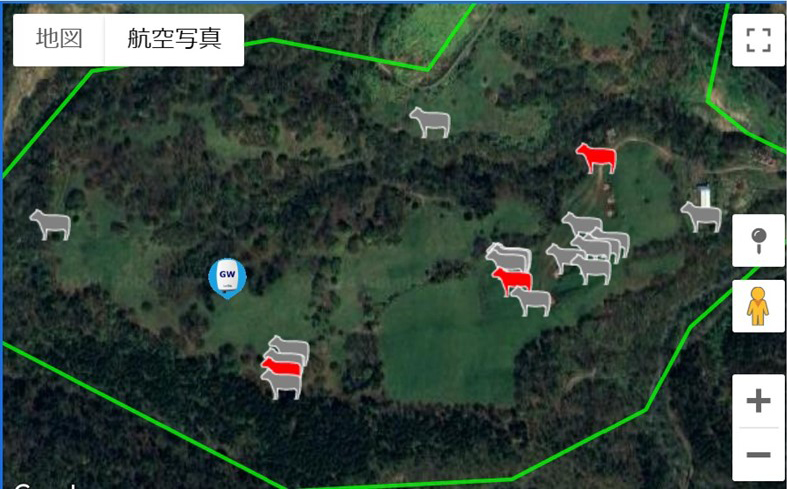
    「うしみる」アプリですぐに位置を確認することができました。


    今年は若齢の牛も多く、今日のように気温がまだ5℃以下の日には牛舎にとめ置かれます。


    斉藤さんのお話では、日に2回牛を牛舎に追い込む際、毎回スマホで牛たちの位置を確認するそうです。数頭戻ってこない牛がいるケースも多く、位置情報を頼りに捜索すると牛が転倒して動けなくなっていることもあったとのことです。


  • 退牧シーズンがやってきました


    こちら北海道では放牧牛の退牧のシーズンがやってきました!
    北海道各地の公共牧場で退牧作業が行われています。こちらの旭川市営牧場の放牧地には、もう牛は1頭も残っていません。5月の入牧時に旭川近郊から運ばれてきた牛たちは、約6カ月間の期間をこの広くて起伏の大きな牧場で過ごし、たくましくなった体で生産者のもとへ帰っていきました。広大な放牧地に牛が全くいない状態でのゲートウェイなどかたづけ作業は、少し寂しくもあります。

    弊社では近隣の斉藤牧場、旭川市営牧場の2牧場と契約し、さまざまな実験を行っております。今年は「新うしみる首輪」のリリースに伴い、電池のもちや首輪の牛への取付具合の確認、端末に予期せぬ挙動がないかなど確認を行いました。これから来年の入牧時期までは実験で気になった部分などを修正し、よりよい製品に仕上げていきたい所存です。

  • 旭川地区でも入牧が続いています

     放牧牛管理システム「うしみる」

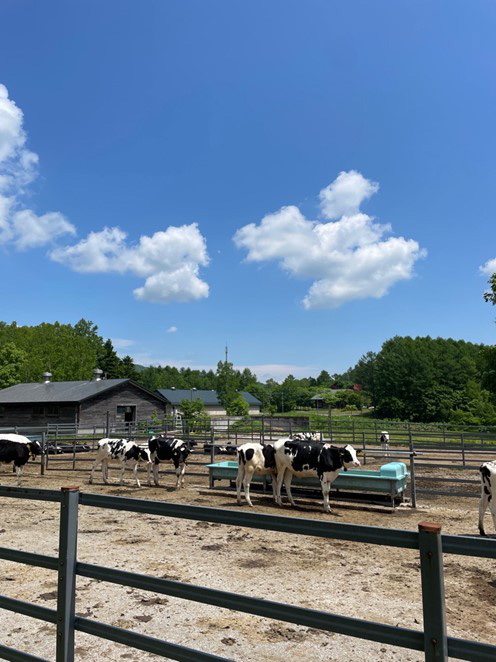
    雪解けの遅い旭川北部の江丹別地区でも、入牧が本格化してきました。この時期旭川地区はまだ肌寒い日も多いですが、この「うしみる」首輪取付け日は快晴に恵まれ、夏の訪れを感じさせる一日となりました。各農家から入牧してきた牛たちは、朝から首輪装着の為、一か所に集められています。

    放牧牛管理システム「うしみる」

    パドックに集められた牛たちは、1頭ずつ追い込み柵に誘導されます。そこで耳標と端末番号を記録し、牛に負担がないように、また端末位置がずれないような適度な「きつさ」で首輪が装着されます。追い込み柵に誘導された牛は、不安でパニック状態になる場合もあります。こちら江丹別の牧場では作業の方々がやさしく牛に話しかけ、牛の不安を取り除こうとされていました。

    放牧牛管理システム「うしみる」

    首輪の装着を終えた牛たちは、さわやかな青空のもと広々とした放牧地に放たれていきました。


  • 農業WEEKに出展しています


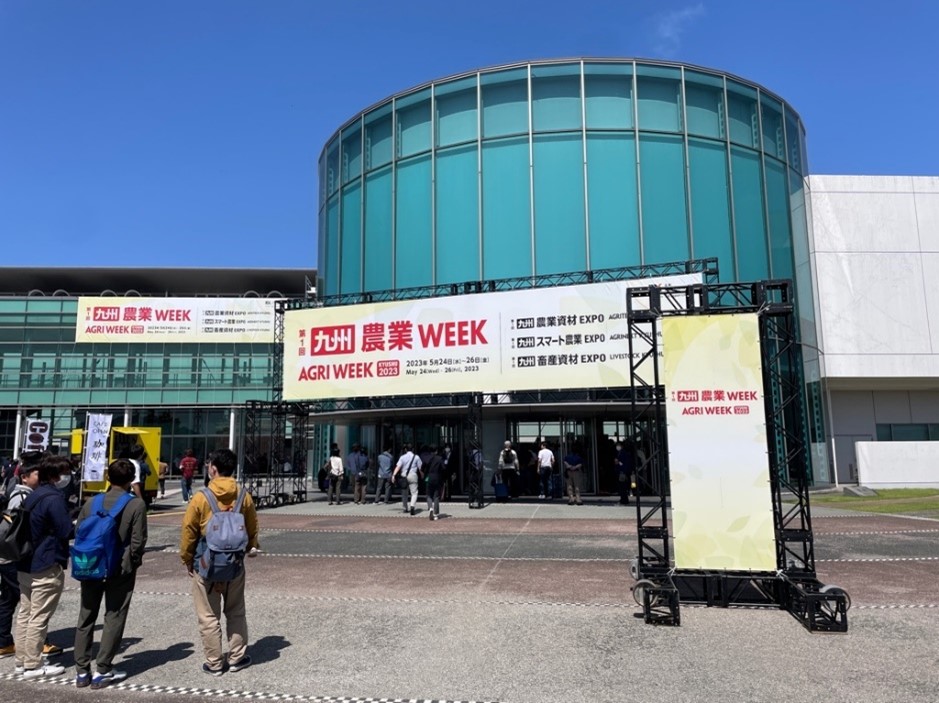
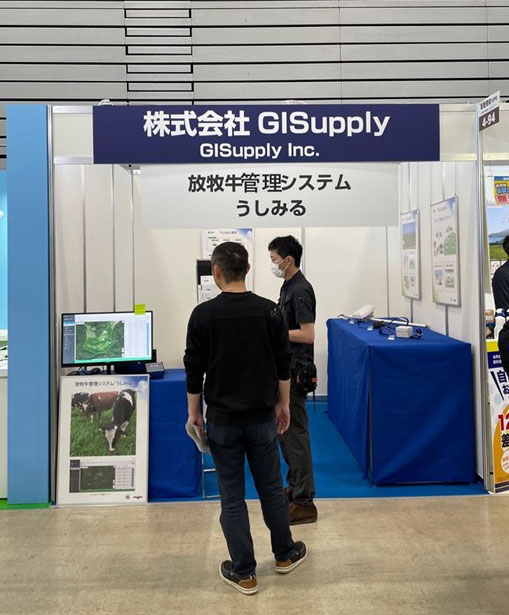
    晴天の中、日本最大の農業展示会、「農業WEEK」が熊本市で開催されています。弊社は放牧牛モニタリングシステム「うしみる」を展示しています。

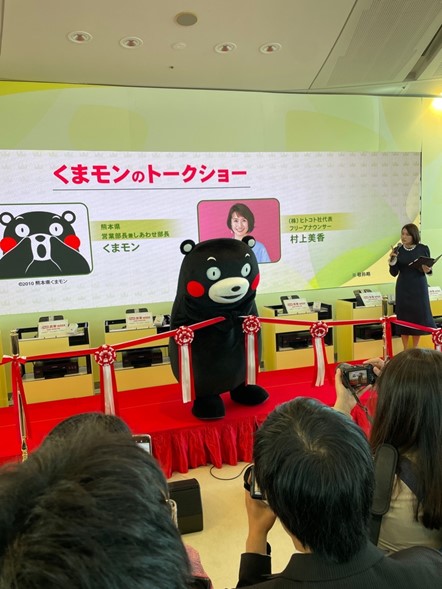
    テープカットには地元キャラクター「くまもん」もやってきました。


    九州の農業関係の皆さん、是非弊社ブースにお立ち寄りください。
     

    ・開催日 :   2023年5月24日(水)~5月26日(金)10:00~17:00

    ・会 場 :  グランメッセ熊本

    ・展示コーナー: 九州 畜産資材EXPO

    ・小間番号: Dホール 4-94  (※会場案内図(pdf)はこちらから)


  • いよいよ夏季放牧が始まります!


    雪解けの遅い旭川北部の牧場にも、牛たちの入牧の季節がやってきました。5月末の入牧に向けて、牧場作業の方々は柵の補修など放牧場の準備のため、忙しく作業をされています。

    弊社ではこちらの牧場に、LoRaゲートウェイを設置してきました。本年11月まで70頭の放牧牛をモニタリングする予定です。

    弊社の放牧牛管理ステム「うしみる」をご利用いただく場合、機器をお送りしてすぐに「じゃあ始めましょう」ということにはなりません。まず第一歩は牧区割図などをいただき、Google Earthなどで遮蔽物や標高なども考え、どこにLoRaゲートウェイを設置するか、机上でだいたいの「あたり」をつけます。電源は取れないとしても、まずはLTE電波が届くエリアで「あたり」をつけます。牛>ゲートウェイはLoRa通信ですが、ゲートウェイ>サーバーはLTE通信でデータを転送します。

    おおよそ「あたり」をつけたら、下見に行きそこから放牧されるであろう牛たちまで、視通線が取れそうかどうかまず考えます。電源が取れない場合、ソーラーパネルが木々に遮閉されないかなどにも注意を払います。「ここでよさそう」となって、初めて機材持込の日時などを決めます。


    作業当日は単管を打ち込み、骨組みを作りチャージントローラーなど雨に弱そうなパーツなどはケースに収納します。現場にもよりますが、ここまで2時間程度の作業です。


    完璧なゲートウェイ設置場所は多くなく、牧区によってはゲートウェイから牛が見えないような状況も発生します。通常はゲートウェイ設置後に必ず「信号調査」を行います。山の裏側などでもLoRa通信が有効か、LoRaトラッカーを持って歩きます。ここで要注意ですが、牛に装着する「うしみる」首輪は20分-30分に一度データ送信を行います。それを信号調査に使用しては迅速な信号調査を行えません。弊社ではより小型のLT-501Hなどを携帯し、10秒ごとにデータを送信するようにして牧区を柵沿いに歩き回ります。木々の生い茂った場所、ゲートウェイが見えないような場所では、特に入念に調査を行います。


    ここまでくればあとは牛の入牧を待ち、「うしみる」首輪を牛に取付けます。牛と端末を正しく紐づければ、順調に放牧シーズンが始まることとなります。


  • 九州農業WEEKに出展します

    北海道東川町からはるばる熊本市で開催される「農業WEEK」に出展してきます。

    弊社の展示は「放牧牛監視システム『うしみる』」になります。2019年より「うしみる」を販売してきましたが、最大の悩みは「電池もち」でした。大前提として夏季放牧期間である5月から11月くらいまではバッテリーがもたなければなりません。現状 LT-501RH では、送信間隔20分でこの条件をクリアしています。しかし北海道の公共牧場では700頭弱くらいの牛に「うしみる首輪」を装着しています。これだけの数のバッテリーを翌期に交換するのは、お客様にとり大きな負担となっていました。またお客様によるネジ締めの力加減が適切でなく、ケース破損や浸水などという問題もたまに発生していました。


    本年この問題を解決した製品をやっとリリースきることになりました。電池交換無しに5年間バッテリーがもつLT-520Pという製品です。保護等級IP69Kで、防水ケースも不要です。ATEX/IECEx防爆安全基準にも対応しています。バッテリーの再充電はできません。使い切りとなりますが、送信間隔20分で夏季放牧であれば5年間は電池がもちます。


    農業WEEKではこの製品を展示しますのでお時間ありましたら、是非お立ち寄りください。


    ・展示会名:  第1回 九州農業WEEK(1st AGRI WEEK KYUSHU)

    ・公式サイト  www.agriexpo-week.jp/kyushu

    【※会場案内図(pdf)はこちらから】

    ・開催日 :   2023年5月24日(水)~5月26日(金)

    ・会 場 :  グランメッセ熊本

    ・展示コーナー: 【畜産資材EXPO】Dホール 4-94  


  • 「北海道公共牧場職員春季研修会」で発表してきました

    北海道公共牧場職員春季研修会


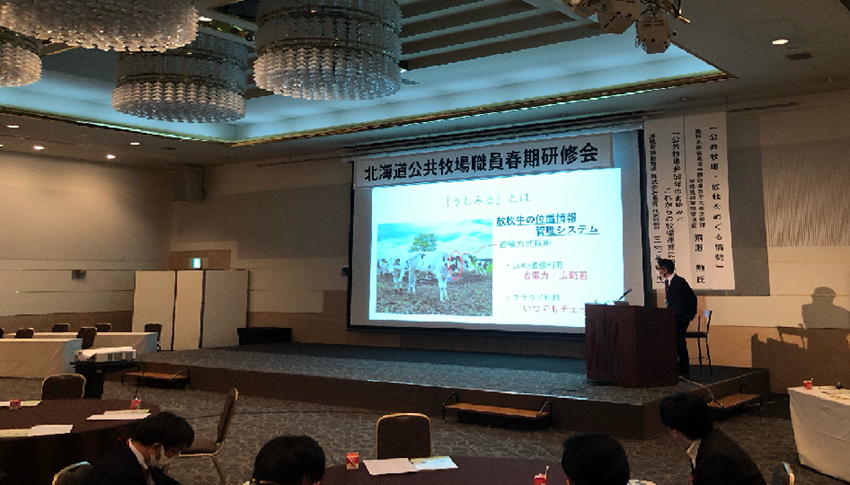
    北海道公共牧場会 の研修会(札幌)で、弊社の放牧牛管理システム「うしみる」について発表を行いました。

    北海道公共牧場会は北海道での酪農振興を主な目的とし、肉牛、乳牛に関わる公共牧場間の情報交換等を目的としています。公共牧場は以前全国に1,200ほどありましたが、現在は700程度でかなり減少したようです。飼料価格高騰などで公共牧場の運営も大変ご苦労されているようです。

    今回の研修会における講師の方のお話の中で、牧草の話は特に興味深いものでした。長く伸びすぎた牧草は栄養がなくなり、短草になれるということが重要であるということを再認識しました。「ちょうどよい伸び具合」ではダメで、早めに採食させることが重要と講師の方は強調されていました。また講習の中で再度放牧の意義についても説明を聞くことができました。


    ―放牧のメリット

    ・強靭な身体を作る

    ・糞尿を肥料化させることができる

    ・衛生環境を高めることができる

    ・土壌の改善

    ・低コスト


    ―デメリット

    ・牛の怪我の可能性

    ・馴致が必要となる

    ・気象条件などよみきれない変動要素がある

    ・移動にお金がかかる


    またニュージーランドの事例でha当たりの適正な頭数についてもお話がありました。弊社「うしみる」では、任意に作成したエリアに牛が現在何頭いるか確認できる機能はあります。データを再利用することにより、ヒートマップを作製することもできます。「うしみる」の中に、それが標準機能として組込むことができればよいなと考えています。


  • 日本草地学会札幌大会で発表してきました

    3月28日(火)札幌で開催された日本草地学会で弊社の放牧牛管理システム「うしみる」についての発表を行いました。日本草地学会は草地農業の発展に寄与するため、草地および飼料作物に関する学術の進歩と知識の普及をはかるための学会です。

    https://grasslandscience.jpn.org/ (日本草地学会サイト)


    本年は札幌で大会が行われ、「スマート放牧監視の現状と課題」について企画集会が開かれました。弊社も「うしみる」についての発表をいたしました。すでに昨年度「うしみる」をご使用いただいた、熊本県草地畜産研究所、島根県畜産技術センター、農研機構西日本農研のご担当から実証例、活用例について発表がありました。発表の中に製造側としての「気づき」がたくさんありました。


    ・霧だけではなく、草の中で牛が見えないような環境で特定の牛をさがすのに有効

    ・放牧地が大きい方が「うしみる」使用で時間削減が期待できそう

    ・泥沼などにはまって動けない牛の救出に有効

    ・離島での放牧での事故率は弊社思うより高かった

    ・若い牛ほど予期せぬ事故に気をつける必要ある


    「うしみる」アプリで改修した方がよいポイントについても、意見をお聞きすることができました。これまで放牧牛用端末の毎年の電池交換が、酪農家様の大きな負担となっていました。弊社では20分間隔、夏季放牧で5年間利用可能な省電力「うしみる首輪」を開発いたしました。


    【うしみるプレゼンテーションファイル】

  • 斉藤牧場で放牧期間が終了しました


    雪虫も飛び始め、こちら旭川近郊も朝の寒さが厳しくなってきました。他の公共牧場様同様、弊社が実験で利用させていただいている 斉藤牧場 でも、牛の放牧期間が終了し機器の撤収に行ってまいりました。

    斉藤牧場ではできるだけ自然を残した山地で、牛たちにとり自由度の高い形で放牧を行っています。牛たちは早朝に自ら牛舎に戻り搾乳を受け、また自ら草地に戻り草を食み、横臥しまた夕方には牛舎に戻りす。旭川市も雪がちらつくようになり、牛たちは4月上旬まで、長い冬を牛舎で過ごすようになります。


    弊社では斉藤牧場の約25頭の牛に「うしみる」首輪を装着し実験に協力いただいています。本年度は牛舎にビーコンを取付け、牛たちが牛舎に戻りビーコンと紐づいた時に牛が戻ってきたことがわかるような機能の実験をしました。九州南部の島々などで自由放牧をされているような農家さんには役に立つ機能と思います。また加速度センサーによる発情検知の実験を行い、3軸加速度センサーで行動量が著しく上昇した際にアラートが来るよう仕組みを実験しています。牛舎飼いの牛と異なり、放牧牛では携帯電波の無いような3-4km離れた場所においても、牛のデータがゲートウェイに届かなければなりません。離れた場所から3軸加速度データ10Hzなどの生データをそのまま送信し、6カ月間以上電池が持つような、牛に装着できるような端末を開発することはできません。実際の牧場で使えるようにするためにはさまざまな「工夫」が必要となってきます。


     牛たちの退牧シーズンを迎え、弊社では現在「うしみる」をご利用いただいている農家さん、JA様、研究機関の方々にアドバイスをいただくために聞き取りをさせていただいております。来年度さらに「うしみる」を使いやすくすることができ、放牧業にいくばくかの貢献ができれば幸甚です。


  • 「うしみる」レンタル受付中!


    冬の長い北海道でもやっと春を迎え、公共牧場などへの入牧時期が迫っています。本日は「購入」ではなくレンタル方式のメリットについて書いてみることにします。

    レンタルやリースのメリットというと、まず頭に浮かぶのは、

    ・一度に多額の購入資金を用意する必要がない

    ・減価償却など煩雑な事務手続きがいらない

     という点です。しかし我々が全国の牧場とやりとりさせていただいて、見えてきたレンタルならではのメリットがあります。


    1. 最新のシステムをお貸出しできる

    弊社が2019年に「うしみる」開発を始めてから現在まで、今まで3種類の首輪(端末)の開発にたずさわってきました。防水性、頑丈さ、端末の挙動(ファームウェア)について数か月実験して初めてわかることも多いものです。放牧牛管理の難しさは製品を改良したからと言って、牛にすぐ取付けられるものでもないという点です。広大な草地に放たれた数百頭の牛の中から、弊社の都合で任意のタイミングで牛の首輪を交換できるものでもありません。

    レンタル方式のメリットは、レンタル時に最新のシステムを受け取ることができるという点です(レンタルですので「新品」ということではありません)。弊社が日々経験した課題により、改良を施した「その時点で最良であろう」システムをお渡しすることができます。過去には酪農家の方からのアドバイスで首輪の素材自体を変えたということもあり、レンタル品はそういったアドバイスも反映した最新のシステムと言えます。


    2. メンテナンス不良によるトラブルを回避できる

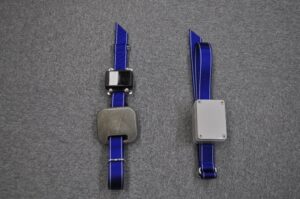
    電池式の端末では(上図右)では、経費削減の観点からお客様ご自身電池を交換される場合があります。ネジ締めトルクの問題で浸水が発生したり、逆に締め付けが強すぎてネジ部を破損してしまったケースがありました。弊社ではネジ締め時の注意事項などもご案内していますが、頭数が多い場合には複数名で作業を行うことにより、ネジ締め手順が一律でなくなる可能性もあります。レンタル方式では弊社で電池交換、首輪のメンテナンスを行います。お客様は不安なく、新年度の入牧時期をむかえることができます。レンタル方式は夏季放牧、周年放牧対応ですが電池式は20分毎の送信間隔で、6-7カ月間の動作期間となります。周年放牧においては7カ月目を目途に電池挿入済みの代替首輪をお送りいたします。


    3.初期設定済み、通信費込

    レンタル方式では初期設定済みで、毎月の通信費も含まれたシステムをお貸出しいたします。お客様がゲートウェイ用にSIMカードの契約、支払いを行う必要はありません。ゲートウェイを設置し、首輪を牛に取り付けるとすぐに「うしみる」アプリで牛を監視できる状態でシステムお貸出しをいたします。ゲートウェイの設置場所が充分に首輪と通信ができそうな見通しと距離にあるかどうかという点と、ソーラーパネルでの給電が必要かなどはレンタル申込時に打合せが必要となります。

  • 斉藤牧場で感じるアニマルウェルフェア


    弊社は旭川市の斉藤牧場 で放牧牛システム「うしみる」に関わる実験をさせていただいています。ここは「人と牛が協力し、山々を守るための牧場」ということで、様々な牛の自然な行動を観察することが可能です。今回は斉藤牧場における放牧とアニマルウェルフェアとの関係について考察してみました。


    日本も加盟する国際獣疫事務局(OIE)においてアニマルウェルフェアは以下のように定義されています。

    ①飢え、渇き及び栄養不良からの自由

    ②恐怖及び苦悩からの自由

    ③物理的、熱の不快さからの自由

    ④苦痛、傷害及び疾病からの自由

    ⑤通常の行動様式を発現する自由


     1.運動

    (クリックで拡大)

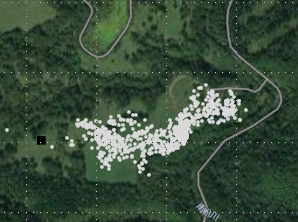
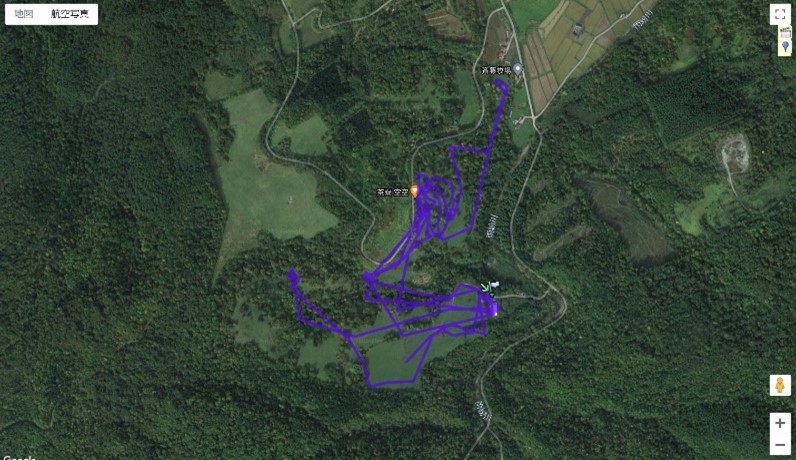
    斉藤牧場で放牧牛にGPSロガーを装着し、1.5日の移動距離(10分間隔)を調べたところ、かなり険しい山を9.2kmも移動していました。ここで初めて牛の行動観察を行った時に、まず牛の足腰の強さに驚かされました。険しい笹薮の中をどんどん突き進んでいく牛たちに、こちらもついていくのがやっとの状態です。ここの牛たちは自分の行きたい場所に行き、食べたいものを選び口にするという自然な行動様式を発現しています。これだけ毎日歩いているのですから、屋内飼育牛とは、蹄の状態などもちがっているのではと容易に想像がつきます。肥育牛にとって運動は生産性の観点からデメリットになるかもしれません。しかし歩き回ることにより牛が健康を維持できるということは酪農家にとっても大きなメリットです。


    2.採食

    加速度センサーを牛の首に装着すると、牛が強い力で草を舌で巻き取っている様子がわかります。牛は本来、舌で強烈に草を巻き取って草地を食べすすんでいく動物です。牛の成長には濃厚飼料も必要ですが、斉藤牧場では牛が自分のカラダと相談しながら食べたいものを選択してるようです。険しく細い沢に水を求めて牛が分け入っていく光景もよく見かけます。こちら旭川も今年は高温で草があまり育たず、代わりに牛が笹を食べることになり、そのため乳量が落ちることがあるようです。


    3.自然な行動

    広大な牧草地では虫なども牛によってきますが、背中にとまった虫を顔や尻尾で追い払うのも、ある意味「刺激」で牛にとって自然な行動発現なのかもしれません。

    斉藤牧場では牧場内に木々や岩などがあり、牛は木に首や背中を擦り付けてかゆいところをかいています。時には細い木の枝に眼の周りを擦り付けかいています。「眼にささるのでは?」と見ているこちらも気が気でありません。しかし牛の方は慣れたもので顎の部分を岩にすりつけたりするなど、自由に身づくろいをしています。牛舎にもカウブラシなどを設置しているのをよく見かけますが、斉藤牧場の牛たちは自然にあるものを利用して体調を整えているようです。


    斉藤牧場ではある牛が別の牛に顔の周りをなめてもらっているのをよく見かけます。ソーシャルグルーミングともよばれる親愛行動ですが、複雑な牛群ネットワークを維持するための行動であるとする文献も見かけます。


    牛たちは猛暑日には日陰に入り休息し、大雨の時には木の下で雨をしのいでいます。

    こちらの斉藤牧場では牛たちが場所、食べ物などを自分たちで選択しながら日々を過ごしています。ヒトにとってアニマルウェルフェアと生産性を両立するのは大変難しい課題かもしれません。しかしこちらの牧場で、子牛が人になでられながら山を下りてくる姿を見ると、斉藤牧場の牛たちの「幸福度」はかなり高いのではないかと想像しています。


カテゴリー

最近の投稿